Chapitre 3 — Dynamique du solide
Résumé de cours détaillé : Principe Fondamental de la Dynamique (PFD) appliqué au solide, torseur dynamique, torseur cinétique, opérateur d'inertie (matrice d'inertie, théorème de Huygens), cas particuliers classiques (translation, rotation autour d'un axe fixe) et méthodologie complète de résolution. Ce chapitre est le prérequis direct des chapitres C08 (efforts aux effecteurs), C10 (comportement cinématique) et C13/C14 (SII ECAM 1) — c'est la généralisation au solide indéformable du PFD du point matériel vu en physique. Source : S2I CM C03 — Dynamique du solide (18 p.).
- Cours
- TD corrigé
- 1. Calcul de matrices d'inertie (barre, rectangle, quart de disque, cylindres)
- 2. Lecteur DVD — couple moteur optimal, pas de vis
- 3. Arbre de navire — effet gyroscopique
- 4. Éolienne bipale — moment cinétique/dynamique avec balourd
- 5. Régulateur centrifuge — dimensionnement du ressort
- 6. Équilibreuse dynamique — extraction du balourd
- DS01
- 📂 Documents donnés
1. Introduction — référentiels, PFD du point matériel
La dynamique étudie les relations entre les mouvements d'un solide et leurs causes (les actions mécaniques) : c'est le carrefour entre la cinématique et la statique. Deux problématiques types : les efforts sont connus et on cherche le mouvement, ou le mouvement est imposé et on cherche les actions mécaniques qu'il engendre (dimensionnement d'actionneur, tenue de pièce en accélération...).
2. PFD du solide — torseur dynamique
Un solide \(S\) est modélisé comme un ensemble continu de points matériels \(M\) affectés d'une masse élémentaire \(dm\). On applique le PFD à chaque \(dm\), puis on intègre sur tout le solide.
2.1 Théorème de la résultante dynamique
2.2 Théorème du moment dynamique
2.3 Torseur dynamique
2.4 Cas d'un ensemble de solides
2.5 PFD dans un référentiel non galiléen \(R_{ng}\)
3. Torseur cinétique
3.1 Relation entre torseur cinétique et torseur dynamique
3.2 Calcul pratique du moment cinétique — l'opérateur d'inertie
4. L'opérateur d'inertie
| Moments d'inertie (kg·m²) | Produits d'inertie (kg·m²) |
|---|---|
| \(A=\displaystyle\int_S(y^2+z^2)\,dm\) | \(D=\displaystyle\int_S yz\,dm\) |
| \(B=\displaystyle\int_S(x^2+z^2)\,dm\) | \(E=\displaystyle\int_S xz\,dm\) |
| \(C=\displaystyle\int_S(x^2+y^2)\,dm\) | \(F=\displaystyle\int_S xy\,dm\) |
L'opérateur d'inertie décrit la répartition des masses du solide autour du point \(A\). Un moment d'inertie est toujours positif (nul seulement pour un solide infiniment fin selon l'axe considéré) et est minimal pour un axe passant par le centre d'inertie \(G\).
4.1 Moment d'inertie par rapport à un axe
4.2 Base propre d'inertie, simplifications par symétrie
- Plan de symétrie \((O,\vec x_s,\vec y_s)\) : les produits d'inertie impliquant \(z_s\) sont nuls (\(D=E=0\)) → \(\bar{\bar I}_{(O,S)}=\begin{pmatrix}A&-F&0\\-F&B&0\\0&0&C\end{pmatrix}\).
- Deux plans de symétrie perpendiculaires : tous les produits nuls, matrice diagonale \(\mathrm{diag}(A,B,C)\).
- Axe de révolution \((O,\vec z_s)\) : matrice diagonale avec en plus \(A=B\) (isotropie transverse), et \(A=B=\dfrac{C}{2}+\displaystyle\int_S z^2\,dm\).
4.3 Théorème de Huygens
5. Cas particuliers classiques (formes toutes faites du PFD)
Au centre de gravité \(G\) : \(\overrightarrow{\delta_{G\in S/R_g}}=\vec0\) (démonstration : intégrale de \(\overrightarrow{GM}\wedge\overrightarrow{\Gamma_{G\in S/R_g}}\,dm\), le vecteur accélération sort de l'intégrale car identique en tout point, puis \(\int\overrightarrow{GM}dm=\vec0\) par définition de \(G\)). En un point quelconque \(A\) lié à \(S\) :
En notant \(\theta\) l'angle de rotation, \(J\) le moment d'inertie de \(S\) par rapport à \((O,\vec z)\) (axe supposé principal d'inertie en \(O\)) :
En rotation, l'inertie dépend de la valeur ET de la répartition de la masse (le moment d'inertie \(J\)) — c'est la différence fondamentale avec la translation, et la raison d'être de l'opérateur d'inertie.
6. Méthodologie de résolution
- Graphe de structure : repérer les liaisons entre sous-ensembles et les actions mécaniques extérieures.
- Isolement : choisir le solide (ou l'ensemble de solides) \(S\) étudié — définit ce qui est extérieur/intérieur.
- Inventaire des actions mécaniques extérieures (IAME) : comme en statique (actions à distance, actions de contact).
- Écriture du PFD : \(\{\mathcal T_{ext\to S}\}_A=\{\mathcal D_{S/R_g}\}_A\).
- Détermination du torseur dynamique — l'étape la plus calculatoire, surtout pour le moment.
Deux méthodes selon la donnée disponible :
- Matrice d'inertie connue en \(A\) : moment cinétique \(\vec\sigma_A=\bar{\bar I}_{(A,S)}.\vec\Omega+m\overrightarrow{AG}\wedge\vec V_A\), puis \(\vec\delta_A=[\tfrac{d\vec\sigma_A}{dt}]_{R_g}+\vec V_{A/R_g}\wedge m\vec V_G\).
- Matrice connue en \(G\) : soit on la transporte en \(A\) par Huygens (retombe sur le cas précédent), soit on calcule \(\vec\sigma_G=\bar{\bar I}_{(G,S)}.\vec\Omega\), on transporte en \(A\) (\(\vec\sigma_A=\vec\sigma_G+\overrightarrow{AG}\wedge m\vec V_G\)), puis on dérive.
- Écriture des équations / résolution : au maximum 6 équations scalaires, au même point et dans la même base. Si la résolution n'aboutit pas : hypothèses simplificatrices ou isolement d'un autre sous-système.
7. Conseils pratiques de calcul
Correction intégrale des 6 exercices du TD : calcul de matrices d'inertie usuelles, lecteur DVD (optimisation du pas d'une vis), arbre de navire (effet gyroscopique), éolienne bipale (moment cinétique d'un rotor avec balourd), régulateur centrifuge (dimensionnement d'un ressort), équilibreuse dynamique (extraction numérique du balourd à partir de mesures). Méthode et formules : voir le résumé de cours. ⚠️ Feuille sans corrigé officiel : tous les exercices sont résolus intégralement, avec la même méthode que le cours (PFD torseuriel, moment cinétique via l'opérateur d'inertie, vérifications croisées quand c'est possible). Source : S2I TD C03 — Dynamique du solide (12 p.).
1. Calcul de matrices d'inertie
Barre cylindrique de rayon négligeable devant sa longueur \(L\), axe \((O,\vec x)\), \(G\) au milieu. Déterminer l'opérateur d'inertie en \(G\) puis en \(O\).
1) En \(G\)
La masse est répartie sur le segment \(x\in[-L/2,L/2]\), avec \(y=z=0\) partout (rayon négligé) et densité linéique \(\lambda=m/L\). Donc \(A=\int(y^2+z^2)dm=0\). \[B=\int x^2dm=\lambda\int_{-L/2}^{L/2}x^2dx=\lambda\cdot\dfrac{L^3}{12}=\dfrac{m}{L}\cdot\dfrac{L^3}{12}=\dfrac{mL^2}{12}\] Par symétrie de révolution autour de \(\vec x\), \(C=B\). Tous les produits d'inertie sont nuls (barre confondue avec son axe de symétrie).
2) En \(O\) (Huygens, \(\overrightarrow{OG}=\frac L2\vec x\), donc \((a,b,c)=(\frac L2,0,0)\))
\[\bar{\bar I}_{(O,barre)}=\bar{\bar I}_{(G,barre)}+m\begin{pmatrix}0&0&0\\0&\frac{L^2}{4}&0\\0&0&\frac{L^2}{4}\end{pmatrix}\]Plaque rectangulaire mince dans le plan \((G,\vec x,\vec y)\), \(x\in[-a,a]\), \(y\in[-b,b]\), \(z=0\). Densité surfacique \(\sigma=\dfrac{m}{4ab}\).
\[A=\int y^2dm=\sigma\!\int_{-a}^a\!dx\!\int_{-b}^b\!y^2dy=\sigma\cdot2a\cdot\dfrac{2b^3}{3}=\dfrac{m}{4ab}\cdot\dfrac{4ab^3}{3}=\dfrac{mb^2}{3}\] \[B=\int x^2dm=\sigma\cdot2b\cdot\dfrac{2a^3}{3}=\dfrac{ma^2}{3}\qquad,\qquad C=\int(x^2+y^2)dm=A+B=\dfrac{m(a^2+b^2)}{3}\] \(D=E=0\) (plaque dans le plan \(z=0\)) et \(F=\int xy\,dm=0\) (fonction impaire sur un domaine symétrique).Quart de disque de rayon \(R\), centre \(O\), masse surfacique \(\rho\) — occupant le quadrant \(\theta\in[0,\pi/2]\) en coordonnées polaires \((r,\theta)\) depuis \(O\).
1) Position de \(G\)
Aire \(=\dfrac{\pi R^2}{4}\), masse \(m=\rho\dfrac{\pi R^2}{4}\). \[\bar x=\dfrac1{\text{Aire}}\int_0^R\!\!\int_0^{\pi/2}(r\cos\theta)\,r\,dr\,d\theta =\dfrac{1}{\pi R^2/4}\cdot\dfrac{R^3}{3}\cdot[\sin\theta]_0^{\pi/2}=\dfrac{4R}{3\pi}\] Par symétrie du quart de disque (échange \(x\leftrightarrow y\)) : \(\bar y=\dfrac{4R}{3\pi}\) aussi. \(\overrightarrow{OG}=\dfrac{4R}{3\pi}(\vec x+\vec y)\).
2) Opérateur d'inertie en \(O\)
\[A_O=\int y^2dm=\rho\!\int_0^R\!r^3dr\!\int_0^{\pi/2}\!\sin^2\theta\,d\theta=\rho\cdot\dfrac{R^4}{4}\cdot\dfrac\pi4=\dfrac{mR^2}{4}\] (en substituant \(\rho=4m/\pi R^2\)). Par symétrie \(x\leftrightarrow y\) : \(B_O=\dfrac{mR^2}{4}\) aussi, donc \(C_O=A_O+B_O=\dfrac{mR^2}{2}\) (résultat général d'un disque/quart de disque : \(C=A+B\) car plan). \[F_O=\int xy\,dm=\rho\!\int_0^R\!r^3dr\!\int_0^{\pi/2}\!\cos\theta\sin\theta\,d\theta=\rho\cdot\dfrac{R^4}{4}\cdot\dfrac12=\dfrac{mR^2}{2\pi}\] \(D_O=E_O=0\) (figure plane, \(z=0\)).3) Opérateur d'inertie en \(G\) (Huygens inverse, \(d=\frac{4R}{3\pi}\), \((a,b,c)=(d,d,0)\))
\(\bar{\bar I}_{(G)}=\bar{\bar I}_{(O)}-m\begin{pmatrix}d^2&-d^2&0\\-d^2&d^2&0\\0&0&2d^2\end{pmatrix}\). Avec \(d^2=\dfrac{16R^2}{9\pi^2}\) :
\(O\) = centre de la base inférieure, \(G\) = centre de masse, axe \((O,\vec z)\).
1–2) Opérateur d'inertie en \(G\) puis en \(O\)
Résultats classiques (solide de révolution) : \(C=\dfrac{mR^2}{2}\) (identique en \(G\) et en \(O\), l'intégrale \(\int(x^2+y^2)dm\) ne dépend pas de \(z\)) ; par le théorème de Huygens appliqué à un disque élémentaire d'épaisseur \(dz\) puis intégration sur \(h\), on obtient le moment transverse classique \(A_G=B_G=\dfrac{m(3R^2+h^2)}{12}\).
En \(O\) (\(\overrightarrow{OG}=\frac h2\vec z\)), Huygens ajoute \(m(h/2)^2\) sur les deux composantes transverses (\(C\) inchangé, axe de transport) :
3) Retour en \(G\) par Huygens (vérification)
Cylindre \(R{=}30\)mm, \(h{=}40\)mm, masse volumique \(\rho\). Cas 1 : perçage coaxial de rayon \(r{=}10\)mm. Cas 2 : perçage de rayon \(r{=}5\)mm, décalé de \(a{=}20\)mm (\(\overrightarrow{GG'}=a\vec x\)). Méthode : soustraction — le cylindre percé = cylindre plein \((R,h,M_1)\) moins le petit cylindre retiré \((r,h,M_2)\), \(M_1=\rho\pi R^2h\), \(M_2=\rho\pi r^2h\), même \(\rho\).
Cas 1 — perçage coaxial (les deux cylindres partagent le même axe \((G,\vec z)\), pas de transport nécessaire)
Cas 2 — perçage décalé de \(a{=}20\)mm, \(r{=}5\)mm
Le petit cylindre retiré a, en son propre centre \(G'\), le même type de matrice \(\mathrm{diag}\big(\tfrac{M_2'(3r^2+h^2)}{12},\text{idem},\tfrac{M_2'r^2}{2}\big)\) avec \(M_2'=\rho\pi r^2h\) (\(r{=}5\)mm cette fois). On la transporte en \(G\) par Huygens avant de soustraire (\(\overrightarrow{G'G}=-a\vec x\), donc \((a,b,c)=(a,0,0)\) pour le transport \(G'\to G\)) : le décalage selon \(\vec x\) ajoute \(M_2'a^2\) sur les composantes \(y\) et \(z\) uniquement (\(x\) inchangé) :
2. Lecteur DVD — couple moteur, optimisation du pas de vis
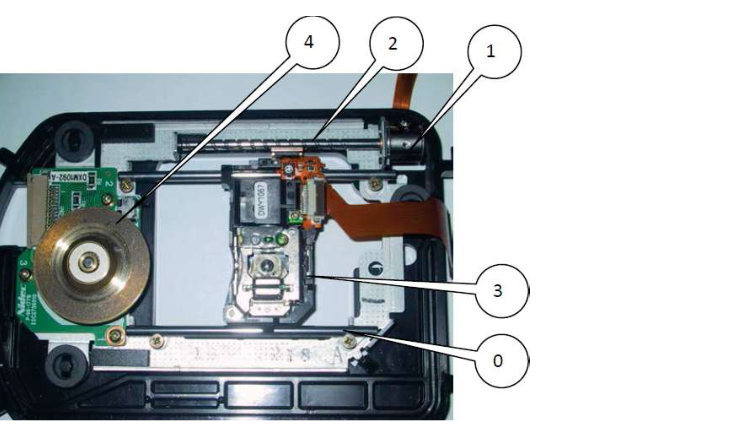
1–3) Mouvement, IAME, PFD
3 est en translation rectiligne par rapport à 0 (guidage par les 2 colonnes selon \(\vec x_0\)). IAME sur 3 : poids (\(\perp\vec x_0\), le chariot se déplace horizontalement), liaison glissière avec 0 (parfaite, réaction \(\perp\vec x_0\), pas de composante \(x_0\)), liaison hélicoïdale avec la vis 2 (force \(X_{2\to3}\vec x_0\) + moment). Théorème de la résultante dynamique, projeté sur \(\vec x_0\) :
où \(a=\ddot x_3\) est l'accélération linéaire du chariot.
4–6) Mouvement, IAME, PFD
2 est en rotation autour de l'axe fixe \((B,\vec x_0)\), avec \(G\) sur l'axe (poids négligé, peu importe). IAME sur 2 : moteur (couple \(C_m\vec x_0\)), pivot en \(B\) avec 0 (parfait, moment transmissible nul selon son propre axe \(\vec x_0\)), liaison hélicoïdale avec 3 (réaction, moment \(L_{3\to2}\vec x_0\)). Théorème du moment dynamique en \(B\), projeté sur \(\vec x_0\) (cas « rotation autour d'un axe fixe passant par \(G\) », cf. cours §5) :
La liaison hélicoïdale est parfaite (liaisons parfaites, hypothèse du sujet) : la puissance des actions mutuelles entre 2 et 3 est nulle dans le mouvement relatif compatible avec le pas \(p\) : \(X_{2\to3}\cdot\dot x_3+L_{2\to3}\cdot\dot\theta=0\), combinée à la relation cinématique du pas \(\dot x_3=\dfrac{p}{2\pi}\dot\theta\) (translation = pas × rotation) donne :
En reportant \(\ddot\theta=\frac{2\pi}pa\) et \(L_{3\to2}=-\frac{p}{2\pi}m_3a\) dans l'équation de moment de 2 :
\[C_m=I_{vis}\ddot\theta-L_{3\to2}=I_{vis}\dfrac{2\pi}{p}a+\dfrac{p}{2\pi}m_3a\]9) Pas optimal (minimiser \(C_m(p)\) à \(a\) fixé)
\[\dfrac{dC_m}{dp}=a\left(-\dfrac{2\pi I_{vis}}{p^2}+\dfrac{m_3}{2\pi}\right)=0 \quad\Rightarrow\quad p^2=\dfrac{(2\pi)^2I_{vis}}{m_3}\quad\Rightarrow\quad \boxed{p_{opt}=2\pi\sqrt{\dfrac{I_{vis}}{m_3}}}\]Application numérique : \(I_{vis}/m_3=4{,}2\times10^{-9}/0{,}010=4{,}2\times10^{-7}\,\text{m}^2\), \(\sqrt{\cdot}=6{,}48\times10^{-4}\,\)m, donc \(p_{opt}=2\pi\times6{,}48\times10^{-4}\approx4{,}07\,\)mm.
10) Accélération \(a\) (loi triangulaire symétrique, \(t_a=25\,\)ms, \(d=20\,\)mm)
Profil symétrique : accélération \(+a\) sur \([0,t_a/2]\), \(-a\) sur \([t_a/2,t_a]\). Distance parcourue \(d=a\big(\tfrac{t_a}2\big)^2\) (aire du triangle de vitesse, \(v_{max}=a\,t_a/2\), \(d=\tfrac12\cdot t_a\cdot v_{max}=a(t_a/2)^2\)).
3. Arbre de navire — mise en évidence de l'effet gyroscopique
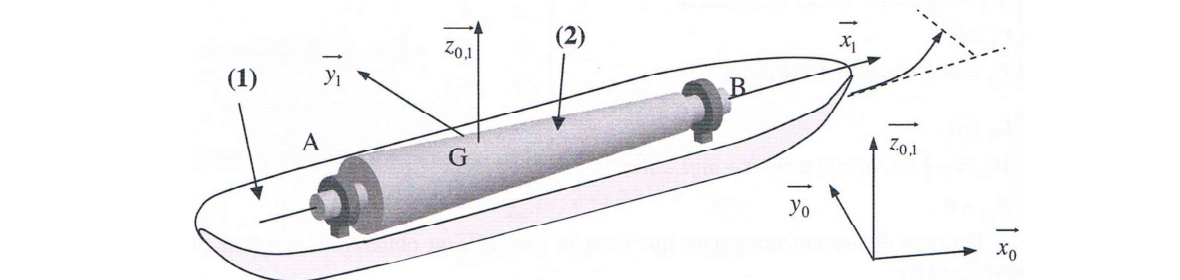
\(\vec\Omega_{2/0}=\dot\varphi\vec x_1+\dot\psi\vec z_1\). Le rotor étant de révolution, dans la base \((\vec x_1,\vec y_1,\vec z_1)\) (non liée au spin \(\varphi\), donc plus simple à dériver) : \(\vec\sigma_G=\bar{\bar I}_{(G,2)}.\vec\Omega_{2/0}=J_{ax}\dot\varphi\,\vec x_1+J_t\dot\psi\,\vec z_1\). Seul \(\vec x_1\) tourne dans \(R_0\) (à la vitesse \(\dot\psi\) autour de \(\vec z_1\), fixe) : \([\tfrac{d\vec x_1}{dt}]_{R_0}=\dot\psi\,\vec z_1\wedge\vec x_1=\dot\psi\,\vec y_1\), et \([\tfrac{d\vec z_1}{dt}]_{R_0}=\vec0\) (\(z_1\) fixe). \(\dot\varphi,\dot\psi,J_{ax},J_t\) constants :
Résultante : \(\vec\Gamma_{G/0}=-\dfrac{V^2}{R}\vec n\) (centripète, \(\vec n\) horizontal vers le centre du virage). On oriente \(\vec y_1\) vers l'intérieur du virage (bâbord) : \(\vec\Gamma_G=\dfrac{V^2}{R}\vec y_1\), \(\dfrac{V^2}R=\dfrac{100}{200}=0{,}5\,\text{m/s}^2\).
Isolement de 2 : poids \(-mg\vec z_1\) (\(z_1\) vertical), réactions \(\{X_A,Y_A,Z_A\}_A\) (rotule) et \(\{0,Y_B,Z_B\}_B\) (linéaire annulaire, pas d'effort axial ni de moment).
Résultante (projection \(x_1,y_1,z_1\))
\[X_A=0\qquad,\qquad Y_A+Y_B=m\dfrac{V^2}{R}=1000\ \text{N}\qquad,\qquad Z_A+Z_B=mg=19620\ \text{N}\]Moment en \(A\) (élimine la réaction inconnue en \(A\), rotule = pas de moment)
\(\vec\delta_A=\vec\delta_G+\overrightarrow{AG}\wedge m\vec\Gamma_G\), \(\overrightarrow{AG}=L\vec x_1\) : \(\overrightarrow{AG}\wedge m\vec\Gamma_G=Lm\dfrac{V^2}R(\vec x_1\wedge\vec y_1)=Lm\dfrac{V^2}R\vec z_1\). Moments extérieurs en \(A\) : poids (\(\overrightarrow{AG}\wedge(-mg\vec z_1)=-Lmg(\vec x_1\wedge\vec z_1)=Lmg\vec y_1\)), réaction en \(B\) (\(\overrightarrow{AB}=3L\vec x_1\)) : \(3L\vec x_1\wedge(Y_B\vec y_1+Z_B\vec z_1)=3LY_B\vec z_1-3LZ_B\vec y_1\).
Numériquement (\(L=1\,\)m, \(J_{ax}\dot\varphi\dot\psi\approx3770\,\)N·m) :
4. Éolienne bipale — moment cinétique et dynamique avec balourd
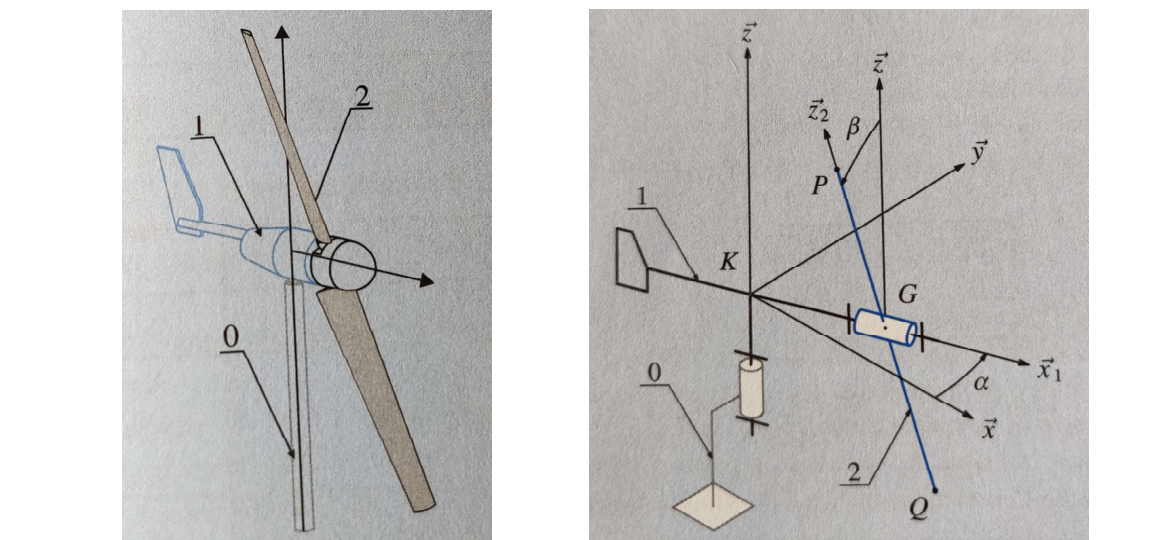
La girouette 1 est en rotation pure autour de \((K,\vec z)\) avec \(K\) fixe : \(\vec\sigma_{K\in1/0}=J\dot\alpha\,\vec z\).
\(K\) est fixe dans \(R_0\) : \(\vec\sigma_{K\in2/0}=\bar{\bar I}_{(K,2)}.\vec\Omega_{2/0}\). Huygens (\(\overrightarrow{KG}=a\vec x_2\), donc \((a,0,0)\) dans la formule) : \(\bar{\bar I}_{(K,2)}=\mathrm{diag}(A,\,B+Ma^2,\,C+Ma^2)\) (le décalage purement axial ne modifie pas la composante axiale \(A\)).
Composition des rotations : \(\vec\Omega_{2/0}=\dot\beta\vec x_2+\dot\alpha\vec z\), et \(\vec z=\sin\beta\,\vec y_2+\cos\beta\,\vec z_2\) (changement de base \(\beta\) autour de \(x_1=x_2\)), soit \(\vec\Omega_{2/0}=\dot\beta\vec x_2+\dot\alpha\sin\beta\,\vec y_2+\dot\alpha\cos\beta\,\vec z_2\).
Astuce du cours : \(\vec z\) est fixe dans \(R_0\) ⟹ \(\vec z\cdot\vec\delta_K=\dfrac{d}{dt}(\vec z\cdot\vec\sigma_K)\) sans avoir à dériver le vecteur \(\vec\sigma_K\) en entier. \(\vec z\cdot\vec\sigma_K=(B+Ma^2)\dot\alpha\sin^2\beta+(C+Ma^2)\dot\alpha\cos^2\beta\) (en utilisant \(\vec y_2\cdot\vec z=\sin\beta\), \(\vec z_2\cdot\vec z=\cos\beta\), \(\vec x_2\cdot\vec z=0\)).
3 est un point matériel \(P\) : \(\vec\sigma_{K\in3/0}=\overrightarrow{KP}\wedge m\vec V_{P/0}\), avec \(\overrightarrow{KP}=a\vec x_2+b\vec z_2\). Vitesse de \(P\) : en dérivant \(\vec x_2,\vec z_2\) via \(\vec\Omega_{2/0}\) (mêmes composantes qu'en Q2) :
\[\vec V_{P/0}=b\dot\alpha\sin\beta\,\vec x_2+(a\dot\alpha\cos\beta-b\dot\beta)\vec y_2-a\dot\alpha\sin\beta\,\vec z_2\]D'où, par produit vectoriel \((a,0,b)\wedge m(b\dot\alpha\sin\beta,\,a\dot\alpha\cos\beta-b\dot\beta,\,-a\dot\alpha\sin\beta)\) :
5. Régulateur centrifuge — dimensionnement du ressort
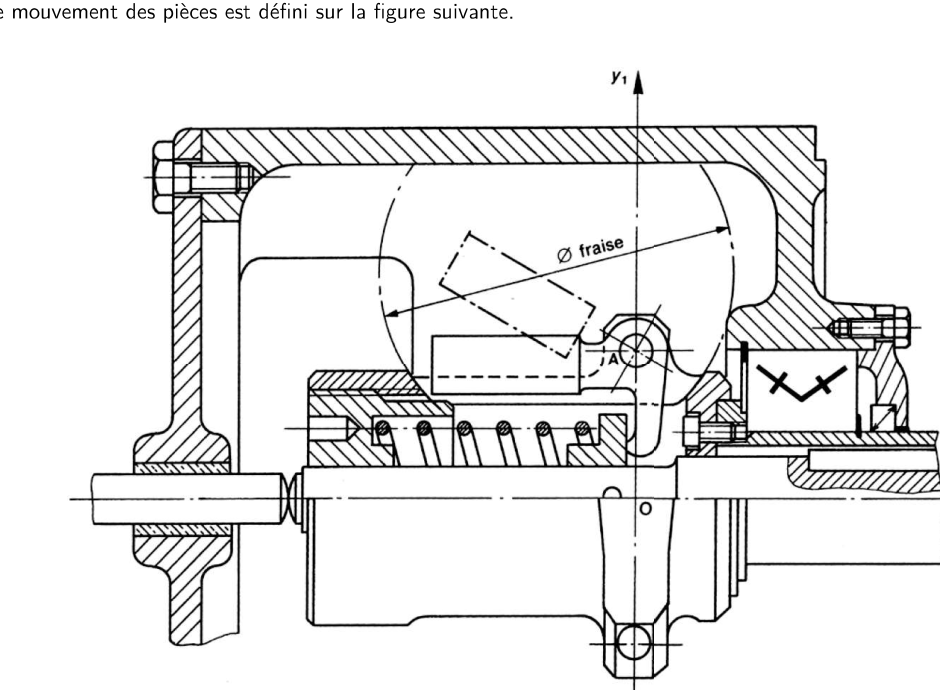
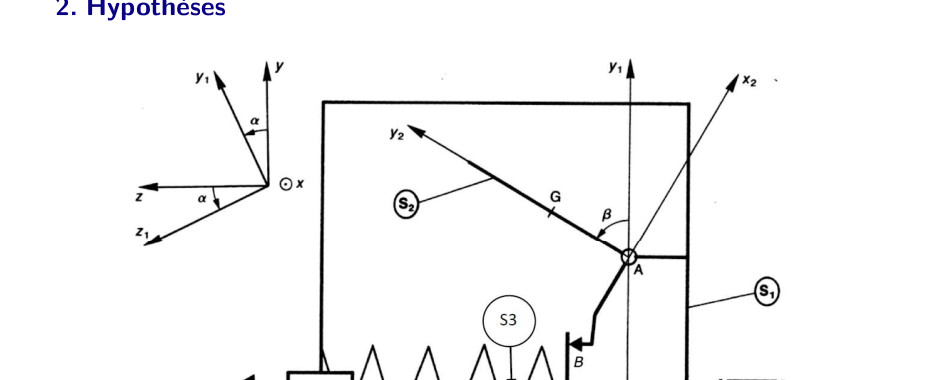
1) Graphe
\(R\xrightarrow{\text{pivot }(O,y_1)}1\xrightarrow{\text{pivot }(A,z_1)}2\), plus l'action du ressort 3 sur 2 via le contact en \(B\), et le poids sur chaque solide.
2) Moment cinétique
\(A\) est fixe dans \(R\) (sur l'axe \((O,y_1)\)) : \(\vec\sigma_{A\in2/R}=\bar{\bar I}_{(A,2)}.\vec\Omega_{2/R}\), avec \(\vec\Omega_{2/R}=\dot\theta\vec y_1+\dot\beta\vec z_1\). En exprimant \(\vec y_1=\sin\beta\,\vec x_2+\cos\beta\,\vec y_2\) :
3) Projection sur \(z_1\)
\(\vec\sigma_A\cdot\vec z_1=C_i\dot\beta\) directement (composante \(z_2=z_1\) pure). Mais \(\vec z_1\) n'est pas fixe dans \(R\) (il tourne avec 1 à la vitesse \(\dot\theta\) autour de \(\vec y_1\)) : \([\tfrac{d\vec z_1}{dt}]_R=\dot\theta\,\vec y_1\wedge\vec z_1=\dot\theta\,\vec x_1\). Astuce du cours : \(\vec\delta_A\cdot\vec z_1=\tfrac{d}{dt}(\vec\sigma_A\cdot\vec z_1)-\vec\sigma_A\cdot[\tfrac{d\vec z_1}{dt}]_R =C_i\ddot\beta-\dot\theta(\vec\sigma_A\cdot\vec x_1)\). En projetant \(\vec\sigma_A\) sur \(\vec x_1=\cos\beta\,\vec x_2-\sin\beta\,\vec y_2\) :
4) Pourquoi projeter sur \((A,\vec z_1)\) ?
On isole 2, \(\beta\) constant (régime permanent admis, \(\dot\beta=\ddot\beta=0\)) : l'équation précédente devient \(\vec\delta_A\cdot\vec z_1=-\dot\theta^2\big[\tfrac{A_i-B_i}2\sin2\beta-F\cos2\beta\big]\). Moment du poids en \(A\) sur \(z_1\) : \(mgb\sin\beta\) (calcul identique à celui de l'exercice 4, avec \(\overrightarrow{AG}=b\vec y_2\)). Moment de l'effort ressort en \(A\) : en modélisant le contact en \(B\) comme perpendiculaire à \(\overrightarrow{AB}=-c\vec x_2\) dans le plan de bascule (hypothèse usuelle de ces régulateurs à biellette), son bras de levier vaut \(c\), d'où un moment \(-F_R\,c\,\vec z_1\) (le ressort s'oppose à l'écartement centrifuge).
6) Dimensionnement en raideur
Le ressort doit fournir \(F_R(\dot\theta)\) pour chaque vitesse de consigne \(\dot\theta\) (loi de régulation). En modélisant le ressort linéaire \(F_R=k\,\Delta x\) (\(\Delta x\) = allongement/compression par rapport au repos), la raideur minimale s'obtient au point de fonctionnement le plus exigeant (vitesse maximale \(\dot\theta_{max}\) à réguler, allongement maximal admissible \(\Delta x_{max}\) imposé par l'encombrement) :
6. Équilibreuse dynamique — extraction numérique du balourd
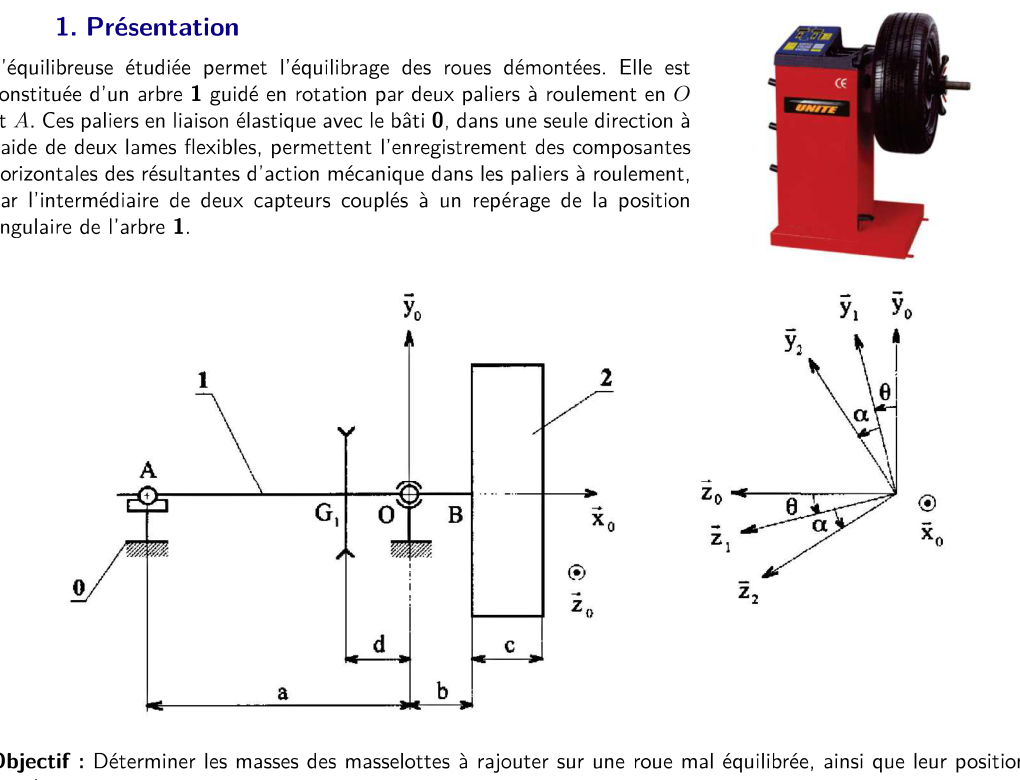
Arbre 1 équilibré (statiquement et dynamiquement, \(x_0\) axe principal, \(G_1\) sur l'axe) et \(\ddot\theta=0\) : sa contribution au torseur dynamique de l'ensemble est nulle. Seule la roue 2, avec son balourd \((\rho,\alpha,E,F)\), contribue.
Position \(\overrightarrow{OG_2}=(b{+}h)\vec x_0+\rho\vec z_2\), avec \(\vec z_2\) tournant à la vitesse \(\dot\theta=\omega\) (constante) autour de \(x_0\) : \(\vec\Gamma_{G_2/0}=-\rho\omega^2\vec z_2\) (pure accélération centripète, \(\ddot\theta{=}0\)).
Résultante dynamique
\[X_O=0\qquad Y_O+Y_A=(m_1{+}m_2)g+T+m_2\rho\omega^2\sin(\theta{+}\alpha)\qquad Z_O+Z_A=-m_2\rho\omega^2\cos(\theta{+}\alpha)\]Moment dynamique en \(B\) puis transport en \(O\)
\(B\) est fixe dans \(R_0\) (sur l'axe \(x_0\)) : \(\vec\sigma_B=\bar{\bar I}_{(B,2)}.\omega\vec x_0= A_i\omega\vec x_0-F\omega\vec y_2-E\omega\vec z_2\). En dérivant (\(\vec y_2,\vec z_2\) tournent à \(\omega\) autour de \(x_0\), \(\omega\) constant) : \(\vec\delta_B=E\omega^2\vec y_2-F\omega^2\vec z_2\). Puis \(\vec\delta_O=\vec\delta_B+\overrightarrow{OB}\wedge m_2\vec\Gamma_{G_2}=\vec\delta_B+bm_2\rho\omega^2\vec y_2\) (calcul identique à l'éolienne Ex4) :
En projetant sur les axes fixes \((\vec y_0,\vec z_0)\) via \(\vec y_2=\cos(\theta{+}\alpha)\vec y_0+\sin(\theta{+}\alpha)\vec z_0\), \(\vec z_2=-\sin(\theta{+}\alpha)\vec y_0+\cos(\theta{+}\alpha)\vec z_0\), puis équation de moment en \(O\) (élimine la réaction en \(O\), isole celle en \(A\), \(\overrightarrow{OA}=-a\vec x_0\)) :
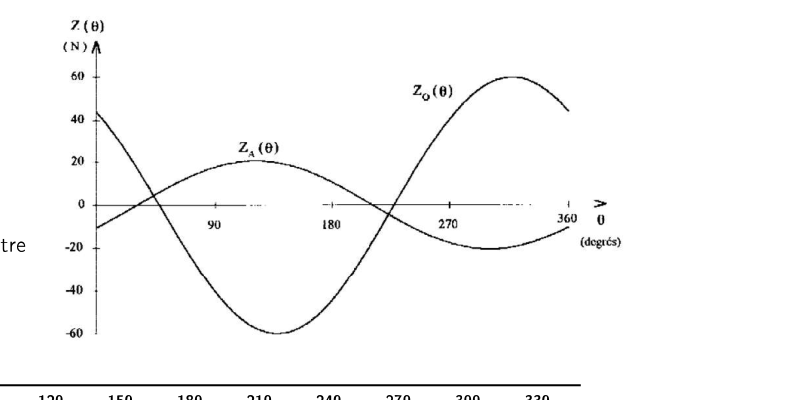
En développant \(\cos(\theta{+}\alpha)\) et \(\sin(\theta{+}\alpha)\), \(Z_O(\theta)\) et \(Z_A(\theta)\) s'écrivent \(P\cos\theta+Q\sin\theta\) : leurs valeurs en \(\theta{=}0\) et \(\theta{=}\pi/2\) suffisent à tout déterminer. En sommant les deux relations de résultante \(Z_O+Z_A\), le terme en \(E,F\) s'annule :
\[Z_O(0)+Z_A(0)=-m_2\rho\omega^2\cos\alpha \qquad,\qquad Z_O(\tfrac\pi2)+Z_A(\tfrac\pi2)=m_2\rho\omega^2\sin\alpha\]D'où, en posant \(S_0=Z_O(0)+Z_A(0)\), \(S_p=Z_O(\tfrac\pi2)+Z_A(\tfrac\pi2)\) :
Puis, avec \(Z_A(0)a/\omega^2=(E{+}bm_2\rho)\cos\alpha+F\sin\alpha=K_0\) et \(Z_A(\tfrac\pi2)a/\omega^2=-(E{+}bm_2\rho)\sin\alpha+F\cos\alpha=K_p\) (système « rotation », inversion immédiate) :
Données lues sur le tableau : \(Z_O(0)=44{,}05\), \(Z_A(0)=-10{,}53\), \(Z_O(90°)=-40{,}29\), \(Z_A(90°)=17{,}68\) (N) ; \(m_2=18\,\)kg, \(\omega=60\,\)rad/s, \(a=0{,}46\,\)m, \(b=0{,}08\,\)m.
\[S_0=44{,}05-10{,}53=33{,}52\ \text N \qquad,\qquad S_p=-40{,}29+17{,}68=-22{,}61\ \text N\] \[\rho=\dfrac{\sqrt{33{,}52^2+22{,}61^2}}{18\times3600}=\dfrac{40{,}43}{64800}\approx6{,}24\times10^{-4}\ \text m\approx0{,}62\ \text{mm}\] \[\alpha=\mathrm{atan2}(-22{,}61,\,-33{,}52)\approx214{,}0°\]\(K_0=Z_A(0)a/\omega^2=-10{,}53\times0{,}46/3600\approx-1{,}346\times10^{-3}\,\text{kg·m}^2\) ; \(K_p=Z_A(90°)a/\omega^2\approx2{,}259\times10^{-3}\,\text{kg·m}^2\). Avec \(\cos\alpha\approx-0{,}829\), \(\sin\alpha\approx-0{,}559\) :
\[E+bm_2\rho=K_0\cos\alpha-K_p\sin\alpha\approx2{,}380\times10^{-3}\ \Rightarrow\ E\approx2{,}380\times10^{-3}-0{,}08{\times}18{\times}6{,}24{\times}10^{-4}\approx1{,}48\times10^{-3}\ \text{kg·m}^2\] \[F=K_0\sin\alpha+K_p\cos\alpha\approx-1{,}12\times10^{-3}\ \text{kg·m}^2\]4) Conditions d'équilibrage (2 plans, en \(B\) et à \(c\) de \(B\))
La masselotte 3 (\(\overrightarrow{BM_3}=r\vec u_3\), axialement dans le plan de \(B\)) ne crée aucun produit d'inertie supplémentaire (bras de levier axial nul) : elle ne sert qu'à l'équilibrage statique (force). La masselotte 4 (\(\overrightarrow{BM_4}=c\vec x_0+r\vec u_4\), déportée de \(c\)) crée un produit d'inertie \(m_4cr\cos\beta_4\) (contribution à \(E\)) et \(m_4cr\sin\beta_4\) (contribution à \(F\)) : c'est elle qui doit annuler le balourd dynamique \((E,F)\).
5) Résolution numérique (\(r=190\,\)mm, \(c=180\,\)mm)
\[m_4=\dfrac{\sqrt{E^2+F^2}}{cr}=\dfrac{\sqrt{(1{,}48\times10^{-3})^2+(1{,}12\times10^{-3})^2}}{0{,}18\times0{,}19} =\dfrac{1{,}858\times10^{-3}}{0{,}0342}\approx0{,}0543\ \text{kg}\] \[\cos\beta_4=-E/(m_4cr)\approx-0{,}797\ ,\quad \sin\beta_4=-F/(m_4cr)\approx0{,}603\quad\Rightarrow\quad\beta_4\approx142{,}9°\] \[m_3r\sin\beta_3=-m_4r\sin\beta_4\approx-6{,}23\times10^{-3}\ ,\quad m_3r\cos\beta_3=-(m_2\rho+m_4r\cos\beta_4)\approx-3{,}00\times10^{-3}\] \[m_3=\dfrac{\sqrt{(6{,}23\times10^{-3})^2+(3{,}00\times10^{-3})^2}}{0{,}19}\approx0{,}0364\ \text{kg}\ ,\quad \beta_3\approx244{,}2°\]Correction intégrale des exercices de dynamique des deux DS01 donnés sur Moodle (DS01 2022-2023 et DS01 2023-2024) : banc d'essai vibrant (PFD sur un ensemble puis sur le pendule, linéarisation, antirésonance), cellule de découpe de vitre (PFD en rotation autour d'un axe fixe, effort de vérin), motorisation d'un treuil (énergie cinétique, inertie équivalente) et réducteur à deux étages. ⚠️ Aucun corrigé officiel : tout est résolu avec la méthode du cours, avec vérifications croisées. L'exercice « hydro-nettoyeur » du DS 2022 (hyperstatisme + dynamique) est traité dans la page du chapitre 2.
1. DS01 2022 — Banc d'essai vibrant
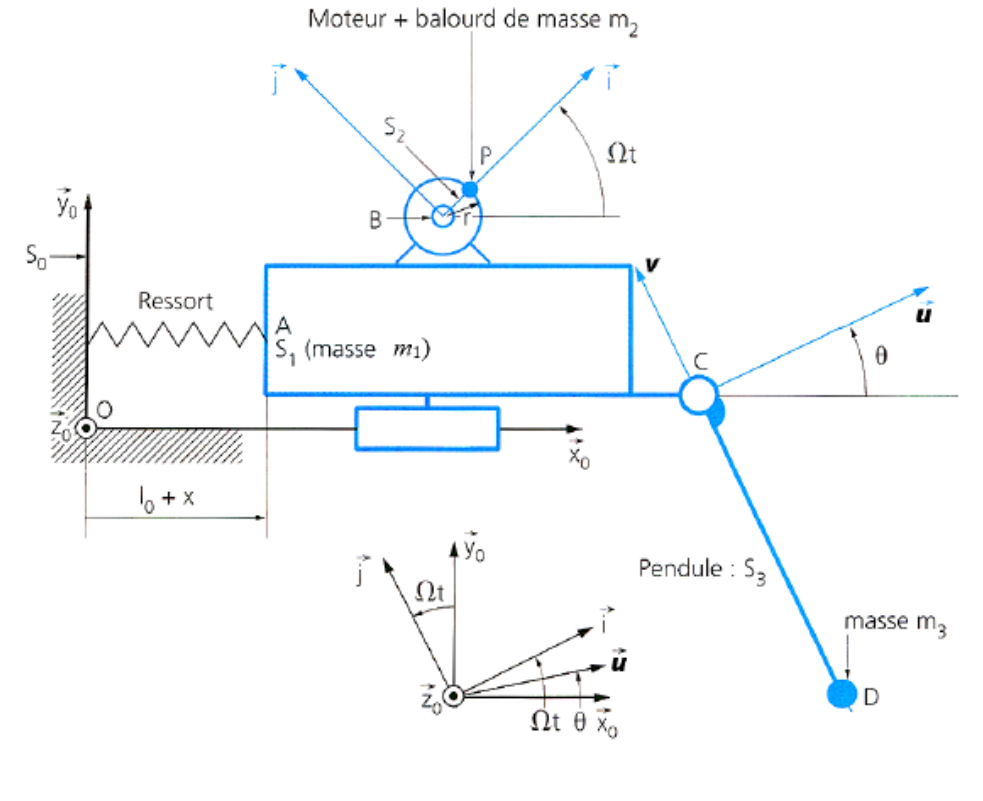
1) Graphe des structures
Quatre solides : 0 (bâti), 1, 2, 3. Liaisons : 0–1 glissière d'axe \(\vec x_0\) (en parallèle avec le ressort), 1–2 pivot d'axe \((B,\vec z_0)\) (moteur), 1–3 pivot d'axe \((C,\vec z_0)\). C'est un arbre (chaîne ouverte arborescente) : 0 — 1 — 2 et 1 — 3, aucun cycle.
2) Bilan des actions mécaniques extérieures à \(\Sigma\)
Les liaisons 1–2 et 1–3 sont intérieures à \(\Sigma\) : elles ne figurent pas. Restent :
- Pesanteur sur 1, 2, 3 : \(-m_1g\,\vec y_0\) en \(G_1\), \(-m_2g\,\vec y_0\) en \(P\), \(-m_3g\,\vec y_0\) en \(D\).
- Ressort 0→1 en \(A\) : longueur \(l_0+x\), longueur libre \(l_0\), donc allongement \(x\) et \(\vec F_{ressort\to1}=-kx\,\vec x_0\).
- Glissière parfaite 0→1 (modèle plan) : pas d'effort suivant \(\vec x_0\) (mouvement libre), mais \(Y_{01}\,\vec y_0\) et un moment \(N_{01}\,\vec z_0\).
3) Théorème de la résultante dynamique
Positions suivant \(\vec x_0\) (à une constante près, \(x\) = allongement du ressort) :
\[x_1=x\ ,\qquad x_P=x+r\cos\Omega t\ ,\qquad x_D=x+L\sin\theta\](le pendule pend suivant \(-\vec v\), avec \(\overrightarrow{CD}=L(\sin\theta\,\vec x_0-\cos\theta\,\vec y_0)\)). En dérivant deux fois (\(\Omega\) constante) :
\[a_{1x}=\ddot x\ ,\qquad a_{2x}=\ddot x-r\Omega^2\cos\Omega t\ ,\qquad a_{3x}=\ddot x+L(\ddot\theta\cos\theta-\dot\theta^2\sin\theta)\]Seules les masses \(m_1,m_2,m_3\) comptent (les autres sont négligées). Le TRD de \(\Sigma\) projeté sur \(\vec x_0\) : \(\sum m_ia_{ix}=-kx\) (la pesanteur et la glissière n'ont pas de composante sur \(\vec x_0\)) :
\[m_1\ddot x+m_2(\ddot x-r\Omega^2\cos\Omega t)+m_3\big(\ddot x+L\ddot\theta\cos\theta-L\dot\theta^2\sin\theta\big)=-kx\]On retrouve exactement l'équation demandée. Le second membre est la force centrifuge du balourd projetée sur \(\vec x_0\) : c'est elle qui excite le système à la pulsation \(\Omega\).
4) Isolement de 3 : bilan
Actions extérieures sur le pendule : pesanteur \(-m_3g\,\vec y_0\) en \(D\) ; action de 1 sur 3 par le pivot parfait en \(C\) : force \((X_{13},Y_{13})\) et moment nul suivant \(\vec z_0\) (pivot parfait, modèle plan).
5) Théorème du moment dynamique en \(C\), projeté sur \(\vec z_0\)
Cette projection élimine la réaction inconnue du pivot (elle passe par \(C\)). Solide 3 = masse ponctuelle en \(D\) : \(\vec\delta_{C}(3/0)=\overrightarrow{CD}\wedge m_3\vec a_D\) (matrice d'inertie nulle en \(D\)). Avec \(\overrightarrow{CD}=L(\sin\theta,-\cos\theta)\) et
\[\vec a_D=\begin{pmatrix}\ddot x+L(\ddot\theta\cos\theta-\dot\theta^2\sin\theta)\\ L(\ddot\theta\sin\theta+\dot\theta^2\cos\theta)\end{pmatrix}\]la composante suivant \(\vec z_0\) du produit vectoriel est \(CD_xa_y-CD_ya_x\) :
\[L\sin\theta\cdot L(\ddot\theta\sin\theta+\dot\theta^2\cos\theta)+L\cos\theta\big(\ddot x+L\ddot\theta\cos\theta-L\dot\theta^2\sin\theta\big) =L^2\ddot\theta+L\ddot x\cos\theta\](les termes en \(\dot\theta^2\) s'annulent : \(\sin\theta\cos\theta-\cos\theta\sin\theta=0\) ; \(\sin^2+\cos^2=1\)). Moment du poids en \(C\) suivant \(\vec z_0\) : \(CD_x\cdot(-m_3g)-CD_y\cdot0=-m_3gL\sin\theta\). Donc \(m_3(L^2\ddot\theta+L\ddot x\cos\theta)=-m_3gL\sin\theta\), soit en divisant par \(m_3L\) :
6) Linéarisation à l'ordre 1 (\(\cos\theta\approx1,\ \sin\theta\approx\theta,\ \dot\theta^2\approx0\))
7) Système d'équations pour \(A\) et \(B\)
En régime forcé, la réponse est à la pulsation d'excitation : \(\omega=\Omega\). On pose \(M=m_1+m_2+m_3\), \(x=A\cos\omega t\), \(\theta=B\cos\omega t\), donc \(\ddot x=-\omega^2A\cos\omega t\) et \(\ddot\theta=-\omega^2B\cos\omega t\). On simplifie par \(\cos\omega t\) :
\[(E_1):\ (k-M\omega^2)A-m_3L\omega^2B=m_2r\omega^2\qquad(E_2):\ -\omega^2A+(g-L\omega^2)B=0\]De \((E_2)\) : \(B=\dfrac{\omega^2A}{g-L\omega^2}\). On reporte dans \((E_1)\) :
\[A\Big[(k-M\omega^2)(g-L\omega^2)-m_3L\omega^4\Big]=m_2r\omega^2(g-L\omega^2)\]Développement du crochet : \(kg-kL\omega^2-Mg\omega^2+ML\omega^4-m_3L\omega^4\), avec \(M-m_3=m_1+m_2\) :
8) Condition pour \(x(t)=0\) en régime forcé
\(A=0\) \(\iff\) \(g-L\Omega^2=0\) (numérateur nul, dénominateur non nul).
2. DS01 2023 — Cellule de découpe de vitre
1) Graphe des liaisons
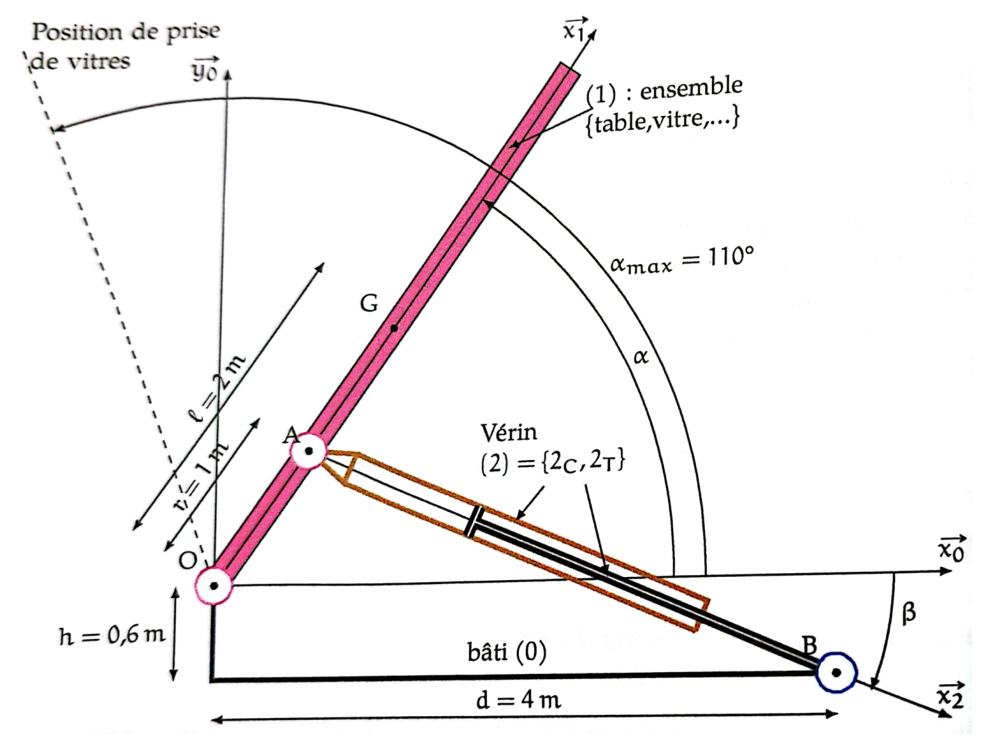
Solides : 0, 1, \(2_C\), \(2_T\). Liaisons : 0–1 pivot \((O,\vec z_0)\) ; 0–\(2_C\) pivot \((B,\vec z_0)\) ; \(2_C\)–\(2_T\) pivot glissant d'axe \((B,\vec x_2)\) ; \(2_T\)–1 pivot \((A,\vec z_0)\). Un cycle unique : 0 – 1 – \(2_T\) – \(2_C\) – 0.
2) Inventaire des efforts (modèle plan, liaisons parfaites)
- Sur 1 : poids \(-mg\,\vec y_0\) en \(G\) ; action de 0 en \(O\) (pivot : force \((X_{01},Y_{01})\), moment nul suivant \(\vec z_0\)) ; action de \(2_T\) en \(A\) (pivot : force sans moment).
- Sur 2 (vérin, masses négligées) : action de 0 en \(B\) (force) et action de 1 en \(A\) (force). Les pivots parfaits ne transmettent aucun moment ; la glissière interne \(2_C/2_T\) est intérieure au vérin.
3) Forme de l'action du vérin sur la table
Isolons le vérin 2 : deux seules forces (en \(A\) et en \(B\)), pas de moment, poids négligé et masses/inerties négligeables donc torseur dynamique nul. L'équilibre impose : les deux forces sont opposées et portées par la droite \((AB)\), de direction \(\vec x_2\) (car \(\overrightarrow{AB}=\lambda\vec x_2\)).
Plaque mince, plan \((\vec x_1,\vec z_0)\), \(x\in[0,2l]\) (mesuré depuis \(O\) suivant \(\vec x_1\)), \(z\in[-h_p/2,h_p/2]\), masse surfacique \(\sigma=\dfrac{m}{2l\,h_p}\). La distance d'un point à l'axe \((O,\vec z_0)\) est \(|x|\) (la plaque est dans le plan \(y_1=0\)) :
\[J=\int x^2dm=\sigma\,h_p\int_0^{2l}x^2dx=\dfrac{m}{2l}\cdot\dfrac{(2l)^3}{3}=\dfrac{m(2l)^2}{3}\]5) Moment dynamique de 1/0 en \(O\)
Rotation d'axe fixe \((O,\vec z_0)\), vitesse \(\dot\alpha\,\vec z_0\). La plaque est symétrique par rapport au plan \(z=0\), donc les produits d'inertie \(D=\int yz\,dm\) et \(E=\int xz\,dm\) sont nuls : l'axe \(\vec z_0\) est axe principal. Le moment cinétique en \(O\) (point fixe) est \(\vec\sigma_{O}(1/0)=J\dot\alpha\,\vec z_0\) ; on dérive dans \(R_0\) (\(\vec z_0\) constant) :
6) PFD de 1 : équation retenue
Le PFD donne 2 équations de résultante (inconnues \(X_{01},Y_{01}\)) et 1 équation de moment. On retient le théorème du moment dynamique en \(O\) projeté sur \(\vec z_0\) : il élimine la réaction de la pivot \(O\) (bras de levier nul) et ne fait intervenir que l'inconnue \(F\) :
\[\vec\delta_{O}(1/0)\cdot\vec z_0=\sum\vec M_O(\text{ext}\to1)\cdot\vec z_0\]7) Calcul de \(F\)
Convention de la figure : \(\vec x_1=\cos\alpha\,\vec x_0+\sin\alpha\,\vec y_0\), \(\vec x_2=\cos\beta\,\vec x_0-\sin\beta\,\vec y_0\) (\(\beta\) est lu sous \(\vec x_0\), donc \(\beta>0\) ; si on prend l'orientation trigonométrique stricte, \(\beta\) est négatif et il suffit d'inverser son signe). Produit vectoriel plan : \(\vec x_1\wedge\vec x_2=-\sin(\alpha+\beta)\,\vec z_0\).
- Poids en \(G\) : \(\overrightarrow{OG}\wedge(-mg\,\vec y_0)=-mgl\cos\alpha\,\vec z_0\) (en \(\vec x_1\wedge\vec y_0=-\cos\alpha\,\vec z_0\)).
- Vérin en \(A\) : \(\overrightarrow{OA}\wedge(-F\vec x_2)=-Fr\,(\vec x_1\wedge\vec x_2)=+Fr\sin(\alpha+\beta)\,\vec z_0\).
- Pivot \(O\) : moment nul en \(O\).
8) Fermeture géométrique \(\overrightarrow{OA}+\overrightarrow{AB}+\overrightarrow{BO}=\vec0\)
Soit \(r\vec x_1+\lambda\vec x_2=d\,\vec x_0-h\,\vec y_0\). On projette sur \(\vec x_0\) et \(\vec y_0\) :
\[r\cos\alpha+\lambda\cos\beta=d\ ,\qquad r\sin\alpha-\lambda\sin\beta=-h\]Le domaine de \(\beta\) pour \(\alpha\in[0^\circ;110^\circ]\) se lit sur cette relation : aux bornes, \(\tan\beta(0)=\dfrac{h}{d-r}\) et \(\tan\beta(110^\circ)=\dfrac{h+0{,}940\,r}{d+0{,}342\,r}\), avec un maximum intermédiaire. ⚠️ La valeur de \(r=OA\) n'est pas donnée dans l'énoncé écrit (elle n'est pas cotée sur le schéma). À titre d'illustration seulement, pour \(r=0{,}5\) m : \(\beta(0)\approx9{,}7^\circ\), \(\beta(110^\circ)\approx14{,}4^\circ\), maximum \(\approx15{,}7^\circ\) vers \(\alpha\approx75^\circ\), donc \(\beta\in[9{,}7^\circ;\,15{,}7^\circ]\) : le vérin reste très proche de l'horizontale.
9) \(F\) est maximal pour \(\alpha=0\)
Mouvement à accélération angulaire constante : \(|\ddot\alpha|=\dfrac{2\times110^\circ}{55^2}=\dfrac{2\times1{,}920}{3025}\approx1{,}27\times10^{-3}\) rad/s², donc \(J|\ddot\alpha|\approx0{,}85\) N·m, à comparer à \(mgl=500\times9{,}81\times1=4905\) N·m : le terme d'inertie est négligeable (\(<0{,}02\,\%\)). Il reste \(F\simeq\dfrac{mgl\cos\alpha}{r\sin(\alpha+\beta)}\).
- Numérateur \(mgl\cos\alpha\) : décroissant sur \([0;110^\circ]\), maximal en \(\alpha=0\) (il s'annule à \(90^\circ\), puis \(F\) devient négatif : au-delà de la verticale, la pesanteur aide au mouvement).
- Dénominateur \(r\sin(\alpha+\beta)\) : \(\alpha+\beta\) croît de \(\beta(0)\) (petit) vers \(\approx90^\circ\) à \(\approx75^\circ\) : le sinus croît de \(\sin\beta(0)\) à \(\approx1\) ; il est donc minimal en \(\alpha=0\).
Sur \(\alpha\in[0;\,90^\circ]\), \(F\) est un quotient d'un numérateur décroissant par un dénominateur croissant (tant que \(\alpha+\beta<90^\circ\)) : il décroît. Au-delà, \(\cos\alpha\) est de plus en plus petit et s'annule en \(90^\circ\), donc \(|F|\) reste inférieur à \(F(0)\).
3. DS01 2023 — Motorisation d'un treuil
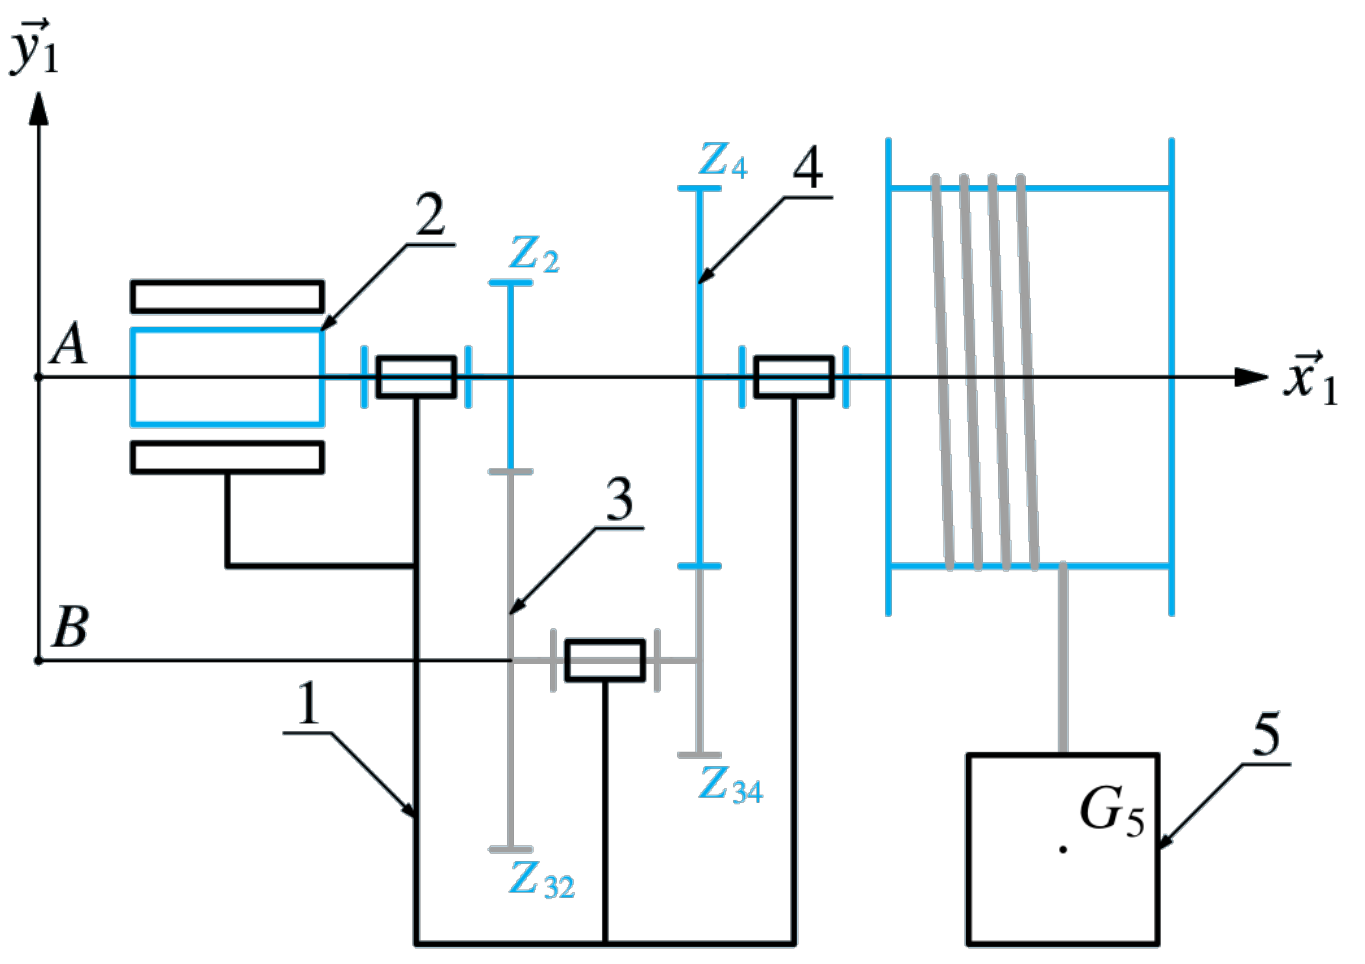
1) Relation \(v_{51}=R\dfrac{Z_{34}Z_2}{Z_{32}Z_4}\omega_{21}\)
Deux engrenages extérieurs en série : le rapport de vitesses est \(-\dfrac{Z_{menant}}{Z_{mené}}\) (le signe − : sens de rotation inversé).
\[\dfrac{\omega_{31}}{\omega_{21}}=-\dfrac{Z_2}{Z_{32}}\ ,\qquad\dfrac{\omega_{41}}{\omega_{31}}=-\dfrac{Z_{34}}{Z_4}\] \[\omega_{41}=\omega_{31}\cdot\Big(-\dfrac{Z_{34}}{Z_4}\Big)=\dfrac{Z_2Z_{34}}{Z_{32}Z_4}\,\omega_{21}\qquad(\text{deux signes − : le signe disparaît})\]Câble inextensible et sans masse enroulé sur le tambour de rayon \(R\) : la vitesse de la charge est celle d'un point de la périphérie du tambour, \(v_{51}=R\,\omega_{41}\) (le signe + correspond au sens d'enroulement choisi par l'énoncé).
2) Énergie cinétique de \(\Sigma=\{2,3,4,5\}\)
Les arbres 2, 3, 4 sont en rotation autour d'un axe fixe passant par leur centre de masse (\(E_c=\tfrac12J_i\omega_{i1}^2\)) ; la charge 5 est en translation (\(E_c=\tfrac12Mv_{51}^2\)). On note \(k=\dfrac{Z_2Z_{34}}{Z_{32}Z_4}\) :
\[E_{c(\Sigma/1)}=\tfrac12J_2\omega_{21}^2+\tfrac12J_3\omega_{31}^2+\tfrac12J_4\omega_{41}^2+\tfrac12Mv_{51}^2\] \[=\tfrac12\Big[J_2+J_3\Big(\dfrac{Z_2}{Z_{32}}\Big)^2+J_4k^2+MR^2k^2\Big]\omega_{21}^2\]3) Inertie équivalente ramenée à l'arbre moteur
Par définition \(E_c=\tfrac12J_{eq}\,\omega_{21}^2\) :
4. DS01 2023 — Réducteur à deux étages (+ bonus)
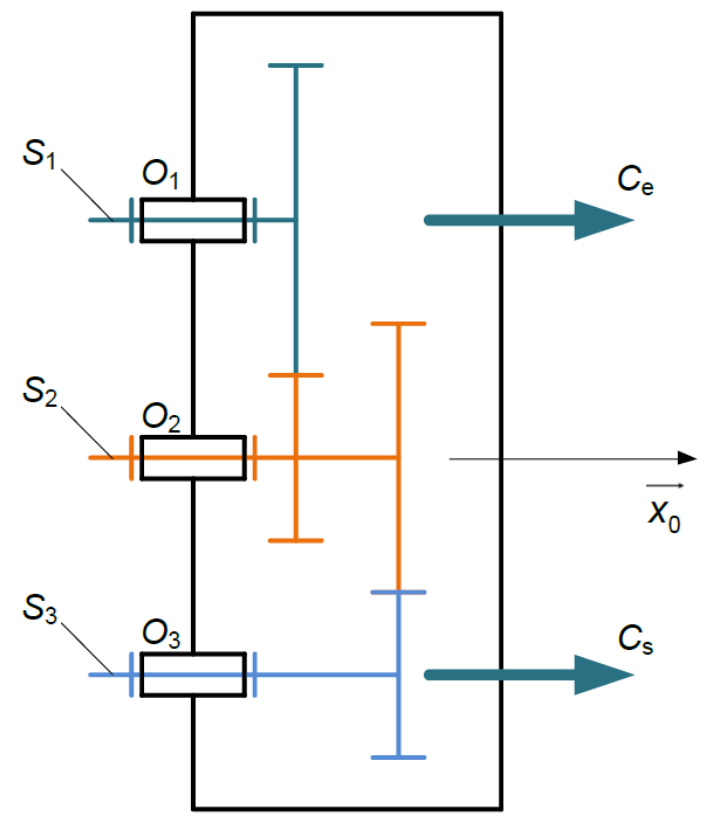
Relations cinématiques : \(\omega_{20}=-k_1\omega_{10}\) ; \(\omega_{30}=-k_2\omega_{20}=k_1k_2\,\omega_{10}\). Énergie cinétique de l'ensemble (chaque \(S_i\) tourne autour d'un axe fixe de son centre de masse) : \[E_c=\tfrac12\big(I_1\omega_{10}^2+I_2\omega_{20}^2+I_3\omega_{30}^2\big)\]
1) Ramenée à l'arbre d'entrée (\(E_c=\tfrac12J_{eq,e}\,\omega_{10}^2\))
\[E_c=\tfrac12\big(I_1+k_1^2I_2+k_1^2k_2^2I_3\big)\omega_{10}^2\]2) Ramenée à l'arbre de sortie (\(E_c=\tfrac12J_{eq,s}\,\omega_{30}^2\))
On exprime tout en fonction de \(\omega_{30}\) : \(\omega_{20}=-\omega_{30}/k_2\) et \(\omega_{10}=\omega_{30}/(k_1k_2)\), donc
1) Nationalité de Christiaan Huygens
Néerlandais (La Haye, 1629–1695). Théorème de Huygens-Steiner : \(I_\Delta=I_G+md^2\).
2) Points communs entre le théorème de l'énergie cinétique et le PFD
Tous deux découlent des mêmes lois de la dynamique ; ils s'appliquent à un solide ou un ensemble de solides isolé, dans un référentiel galiléen, et font intervenir les efforts extérieurs (et les efforts intérieurs pour le TEC). Le TEC est une combinaison scalaire du PFD (on le multiplie par les vitesses) : il redonne une seule équation de plus, sans réaction de liaison parfaite (puissance nulle).
3) Que représente \(h\) ?
Le degré d'hyperstatisme = nombre d'inconnues de liaison que la statique ne permet pas de déterminer (redondances) : \(h=m-I_c+E_c=m-E_s+I_s\).
📂 Documents donnés
DS01 — Sciences industrielles (annales Moodle)
Cours et TD (Moodle)
Prérequis (rappels de cours)
- 📄S2I-C03-Déterminer les lois de pilotage en mouvementPrérequis↗
- 📄S2I-C04-Modéliser le comportement cinématique des transmetteurs linéairesPrérequis↗
- 📄S2I-C08-Déterminer les efforts aux effecteurs de structures ouvertes à léquilibrePrérequis↗
- 📄S2I-C10-Représenter et modéliser le comportement cinématiquePrérequis↗
- 📄S2I-C11-Determiner le comportement cinématique et en statique d’un transmetteur non linéairePrérequis↗
- 📄S2I-C13-Déterminer les actions internes de structures fermées en équilibrePrérequis↗
- 📄S2I-C14-Résistances aux mouvements et actions mécaniques localesPrérequis↗