Ch4 — L'ALI en régime saturé : comparateurs et triggers de Schmitt
Quand la rétroaction d'un montage à ALI n'est pas exclusivement sur la borne (−), l'ALI fonctionne en régime saturé (Ch3, §1.3) : la sortie ne vaut plus que \(\pm V_{sat}\), indépendamment (au premier ordre) de l'entrée. On étudie ici le comparateur simple, le comparateur à hystérésis (trigger de Schmitt, inverseur et non inverseur), puis on justifie ces régimes en étudiant la stabilité de deux montages typiques avec le modèle de gain dynamique de l'ALI. AM2 · P2030 · Semestre 3 — D. Courtois, 24/09/2026.
1. Montages en régime saturé
1.1 · Le montage comparateur simple
Dans un montage comparateur simple, il n'y a aucune boucle de rétroaction : les deux entrées (+) et (−) sont indépendantes, directement reliées aux signaux à comparer.
Sans rétroaction, l'ALI amplifie la moindre différence \(\varepsilon\) avec son gain \(A_d\) énorme (\(\approx2\times10^5\)) : la sortie part instantanément dans un des deux états de saturation.
On utilise ce montage pour comparer un signal d'entrée \(e\), appliqué sur la borne (+), à une tension seuil constante \(E_0\) (\(E_0>0\) ici) appliquée sur la borne (−). Expliquer l'allure des oscillogrammes à partir de \(t=0\), en utilisant les mots : saturation haute, saturation basse et basculement. Indiquer sur le diagramme entrée-sortie \(s=f(e)\) les dates \(t=0,\,T/4,\,T/2,\,3T/4,\,T\) et les basculements. Prédire l'allure des spectres en fréquences des signaux d'entrée et de sortie.
Ici \(v_+=e\) et \(v_-=E_0\), donc \(\varepsilon=e-E_0\) :
\[ v_s=+V_{sat}\text{ si }e>E_0\ ;\qquad v_s=-V_{sat}\text{ si }e<E_0 \]Pour un signal d'entrée sinusoïdal \(e(t)=E_m\sin(2\pi t/T)\) avec \(E_m>E_0>0\), en supposant \(e(0)=0\) (départ croissant) :
- \(t=0\) : \(e=0<E_0\) ⟹ saturation basse (\(s=-V_{sat}\)).
- \(e\) croît ; basculement vers la saturation haute au premier instant \(t_1=\dfrac{T}{2\pi}\arcsin\!\dfrac{E_0}{E_m}\) où \(e\) franchit \(E_0\) (entre \(0\) et \(T/4\)).
- \(t=T/4\) : \(e=E_m\) (maximum) \(>E_0\) ⟹ saturation haute (\(s=+V_{sat}\)).
- \(e\) redescend ; basculement vers la saturation basse à \(t_2=T/2-t_1\), par symétrie du sinus autour du maximum.
- \(t=T/2\) : \(e=0<E_0\) ⟹ saturation basse.
- \(t=3T/4\) : \(e=-E_m<E_0\) ⟹ toujours saturation basse (aucun nouveau basculement, \(e\) reste sous \(E_0\) tant qu'il est négatif).
- \(t=T\) : \(e=0<E_0\) ⟹ saturation basse, identique à \(t=0\) ; le cycle recommence avec le prochain basculement à \(T+t_1\).
Spectres en fréquence. Le signal d'entrée \(e(t)\) est purement sinusoïdal : son spectre est une unique raie à la fréquence fondamentale \(f=1/T\).
Refaire les trois figures de la Question 1 dans le cas où on applique \(e(t)\) sur (−) et \(E_0>0\) sur (+).
Ici \(v_+=E_0\) et \(v_-=e\), donc \(\varepsilon=E_0-e\) : tous les résultats de la Question 1 sont inversés (hauts et bas échangés) :
\[ v_s=+V_{sat}\text{ si }e<E_0\ ;\qquad v_s=-V_{sat}\text{ si }e>E_0 \]1.2 · Le montage comparateur à hystérésis non inverseur (Trigger de Schmitt non inverseur)
Dans ce montage, on a \(v_-=0\) (borne (−) à la masse) donc \(v_+=\varepsilon\). On utilise la LNTP (Millman, Ch3 §3.2) à la borne (+), avec les deux branches \(R_1\) (vers \(v_e\)) et \(R_2\) (vers \(v_s\), rétroaction) qui s'y rejoignent :
\[ \varepsilon=v_+=\frac{R_2v_e+R_1v_s}{R_1+R_2} \]- Quand l'ALI est en saturation haute \(v_s=+V_{sat}\) : il y reste tant que \(\varepsilon>0\Leftrightarrow v_e>-\dfrac{R_1}{R_2}V_{sat}\), et il bascule en saturation basse dès que \(\varepsilon<0\Leftrightarrow v_e<-\dfrac{R_1}{R_2}V_{sat}\).
- Quand l'ALI est en saturation basse \(v_s=-V_{sat}\) : il y reste tant que \(\varepsilon<0\Leftrightarrow v_e<+\dfrac{R_1}{R_2}V_{sat}\), et il bascule en saturation haute dès que \(\varepsilon>0\Leftrightarrow v_e>+\dfrac{R_1}{R_2}V_{sat}\).
Justifier la pertinence de ce type de montage dans des dispositifs de régulation TOR (Tout-Ou-Rien).
Une régulation TOR (ex. thermostat) compare une grandeur mesurée (température, niveau…) à un seuil pour piloter un relais tout-ou-rien (chauffage ON/OFF). Avec un comparateur simple (seuil unique), le moindre bruit de mesure autour du seuil provoquerait des basculements incessants du relais (phénomène de « chattering ») : usure prématurée du relais, cyclage rapide néfaste pour l'actionneur commandé.
1.3 · Autres montages comparateurs à hystérésis
Refaire l'étude complète (schéma du montage, expression de \(\varepsilon\), conditions de basculement selon l'état initial, diagramme entrée-sortie et effet sur un signal sinusoïdal) pour un montage comparateur à hystérésis inverseur (symétrique). On montrera que les basculements se produisent pour \(v_e=\pm\dfrac{R_1}{R_1+R_2}V_{sat}\).
Montage. Topologie duale de celle du §1.2 : \(v_e\) est appliquée directement sur (−) ; la borne (+) est reliée au point milieu d'un pont diviseur \(R_1\)/\(R_2\) entre la masse (via \(R_1\)) et la sortie \(v_s\) (via \(R_2\), rétroaction).
LNTP à la borne (+) (trois branches : \(v_s\) via \(R_2\), masse via \(R_1\)) :
\[ v_+=\frac{v_s/R_2+0/R_1}{1/R_1+1/R_2}=v_s\cdot\frac{R_1}{R_1+R_2} \]et \(v_-=v_e\), donc \(\varepsilon=v_+-v_-=\dfrac{R_1}{R_1+R_2}v_s-v_e\). Notons \(\beta'=\dfrac{R_1}{R_1+R_2}\).
- Si \(v_s=+V_{sat}\) : \(v_+=+\beta'V_{sat}\). L'ALI reste en saturation haute tant que \(\varepsilon>0\Leftrightarrow v_e<\beta'V_{sat}\), et bascule vers la saturation basse dès que \(v_e>\beta'V_{sat}\).
- Si \(v_s=-V_{sat}\) : \(v_+=-\beta'V_{sat}\). L'ALI reste en saturation basse tant que \(\varepsilon<0\Leftrightarrow v_e>-\beta'V_{sat}\), et bascule vers la saturation haute dès que \(v_e<-\beta'V_{sat}\).
Sur un signal sinusoïdal d'amplitude \(E_m>\beta'V_{sat}\), on obtient de la même manière qu'aux Questions 1–2 un créneau, mais dont les instants de basculement sont légèrement décalés dans le temps l'un par rapport à l'autre (pas de symétrie parfaite entre montée et descente, contrairement au cas idéal sans hystérésis) — le décalage temporel entre les deux fronts est directement lié à la largeur \(2\beta'V_{sat}\) de la bande d'hystérésis.
2. Analyse du comportement d'un ALI idéal du premier ordre — stabilité
2.1 · Modèle de l'ALI idéal de gain dynamique (filtre passe-bas du premier ordre)
\[ \underline{A_d}(j\omega)=\frac{\underline{v_s}}{\underline\varepsilon}=\mu_0\frac{1}{1+j\omega\tau} =\mu_0\frac{1}{1+j\omega/\omega_0} \]Dans ce modèle, le gain \(\mu_0\) n'est plus infini (mais il reste très grand, \(\approx2\times10^5\)). On va constater l'intérêt de ce modèle pour étudier la stabilité de deux montages typiques (dont on connaît déjà le comportement en régime établi), en supposant au départ qu'ils fonctionnent en régime linéaire (car \(\underline{A_d}(j\omega)\) n'a de sens qu'en régime linéaire).
2.2 · Stabilité du montage amplificateur non inverseur
On reprend le montage non inverseur du Ch3 (§3.2), mais sans supposer \(\varepsilon=0\) : la borne (−) est le point milieu du pont diviseur \(R_1\)/\(R_2\), donc \(v_-=\dfrac{R_1}{R_1+R_2}v_s\), et \(v_+=v_e\) :
\[ \varepsilon=v_+-v_-=v_e-\frac{R_1}{R_1+R_2}v_s \]En injectant \(v_s=\underline{A_d}\,\varepsilon=\mu_0\dfrac{1}{1+j\omega\tau}\,\varepsilon\) :
\[ v_s(1+j\omega\tau)=\mu_0\Big(v_e-\frac{R_1}{R_1+R_2}v_s\Big) \ \Longrightarrow\ v_s\Big(1+\mu_0\frac{R_1}{R_1+R_2}+j\omega\tau\Big)=\mu_0v_e \] \[ \boxed{\ \underline H=\frac{v_s}{v_e}=\frac{\mu_0}{1+\mu_0\dfrac{R_1}{R_1+R_2}+j\omega\tau}\ } \]On reconnaît une fonction de transfert typique d'un filtre passe-bas du premier ordre. Les deux coefficients du dénominateur — le terme constant \(1+\mu_0\dfrac{R_1}{R_1+R_2}\) et le coefficient \(\tau\) de \(j\omega\) — sont tous deux strictement positifs (\(\mu_0>0\), résistances \(>0\), \(\tau>0\)) : ils sont de même signe.
2.3 · Stabilité du montage comparateur à hystérésis inverseur
On reprend le montage du §1.3 (Question 4), toujours sans supposer \(\varepsilon=0\) : \(v_-=v_e\) et \(v_+=\dfrac{R_1}{R_1+R_2}v_s\), donc :
\[ \varepsilon=v_+-v_-=\frac{R_1}{R_1+R_2}v_s-v_e \]En injectant à nouveau \(v_s=\mu_0\dfrac{1}{1+j\omega\tau}\,\varepsilon\) :
\[ v_s(1+j\omega\tau)=\mu_0\Big(\frac{R_1}{R_1+R_2}v_s-v_e\Big) \ \Longrightarrow\ v_s\Big(1-\mu_0\frac{R_1}{R_1+R_2}+j\omega\tau\Big)=-\mu_0v_e \] \[ \boxed{\ \underline H=\frac{v_s}{v_e}=\frac{-\mu_0}{1-\mu_0\dfrac{R_1}{R_1+R_2}+j\omega\tau}\ } \]Le terme constant du dénominateur, \(1-\mu_0\dfrac{R_1}{R_1+R_2}\), est fortement négatif puisque \(\mu_0\) est très grand (\(\approx2\times10^5\)) : le produit \(\mu_0\dfrac{R_1}{R_1+R_2}\) domine largement le \(1\). Le coefficient de \(j\omega\), \(\tau\), reste positif. Les deux coefficients du dénominateur sont donc de signes opposés.
2. Exercices créés — à partir du TP4 (comparateurs)
Le TP4 (« Quelques comparateurs ») est un TP de laboratoire : câblage, oscilloscope, FFT. Il n'existe pas de fichier « Exos4 » officiel pour ce chapitre. Les trois exercices ci-dessous reprennent les parties calculatoires du TP4 (dimensionnement, relations, prédictions), avec une correction complète — les manipulations purement expérimentales (câblage, lecture d'oscilloscope) ne sont pas reproductibles ici et sont volontairement laissées de côté.
On veut réaliser un montage à ALI qui, pour une entrée sinusoïdale symétrique d'amplitude \(5{,}0\) V et de fréquence \(100\) Hz, donne en sortie un signal créneau inversé (\(v_s>0\) quand \(v_e<0\) et réciproquement), de même fréquence et d'amplitude \(V_{sat}=15\) V.
a) Identifier et nommer ce montage ; schématiser le diagramme entrée-sortie attendu.
b) Proposer un montage vu au Ch3 (avec une rétroaction sur la borne (−)) qui donnerait un résultat similaire, et dimensionner ses résistances.
a) La condition « \(v_s>0\) quand \(v_e<0\), \(v_s<0\) quand \(v_e>0\) » est exactement le cas particulier \(E_0=0\) de la Question 2 (§1.2) : \(v_e\) sur (−), masse (\(0\) V) sur (+). C'est un comparateur simple inverseur (aucune rétroaction, seuil nul).
\[ v_s=+V_{sat}\text{ si }v_e<0\ ;\qquad v_s=-V_{sat}\text{ si }v_e>0 \]b) Un montage amplificateur inverseur (Ch3, §3.3, Q10) avec un gain \(|R_2/R_1|\) très supérieur au strict nécessaire pour saturer donne, une fois poussé en régime d'écrêtage sévère (Ch3, Q13), une sortie qui ressemble à un créneau inversé.
Condition minimale de saturation (Ch3, Q13) : \(E_m\cdot\dfrac{R_2}{R_1}>V_{sat}\), soit \(\dfrac{R_2}{R_1}>\dfrac{V_{sat}}{E_m}=\dfrac{15}{5{,}0}=3\). En choisissant \(R_1=100\ \Omega\) (résistance disponible au labo) et \(R_2=10\text{ k}\Omega\), le gain vaut \(R_2/R_1=100\gg3\) :
\[ v_{s,\text{idéal}}=-v_e\cdot\frac{R_2}{R_1}=-100\,v_e \]Avec \(v_e\) d'amplitude \(5{,}0\) V, la sortie idéale atteindrait \(\pm500\) V : elle écrête donc à \(\pm V_{sat}=\pm15\) V dès que \(|v_e|\) dépasse \(V_{sat}/100=0{,}15\) V, c'est-à-dire pendant la quasi-totalité de la période (\(0{,}15\) V \(\ll5{,}0\) V). Le passage entre \(+V_{sat}\) et \(-V_{sat}\) se fait alors sur un intervalle de temps très court, centré sur chaque passage par zéro de \(v_e\) : la sortie ressemble bien à un créneau inversé, de même fréquence que \(v_e\).
On réalise un montage comparateur simple non inverseur qui compare une tension d'entrée triangulaire symétrique d'amplitude \(E_m=10\) V et \(f=100\) Hz à une tension de référence continue \(V_{réf}>0\), prélevée aux bornes d'une résistance \(R=100\ \Omega\) après division de la tension d'alimentation \(V_{CC}=+15\) V par un pont diviseur \(R\)/\(R_{var}\). On appelle rapport cyclique en saturation haute, noté \(\alpha\), le pourcentage de temps durant lequel la sortie est bloquée en saturation haute.
a) Trouver la relation entre \(\alpha\), \(V_{réf}\) et \(E_m\) pour un signal d'entrée triangulaire. b) Calculer \(V_{réf}\) pour \(\alpha=20\%\), puis la valeur de \(R_{var}\) nécessaire. c) Prédire la variation de \(\alpha\) avec \(V_{réf}\), et comment obtenir \(\alpha>50\%\).
a) Mise en équation. Soit \(e(t)\) triangulaire, \(-E_m\) à \(t=0\), montant linéairement jusqu'à \(+E_m\) en \(t=T/2\), puis redescendant jusqu'à \(-E_m\) en \(t=T\) (période \(T\)). Sur la montée (\(0\le t\le T/2\)) : \(e(t)=-E_m+\dfrac{4E_m}{T}t\). Le comparateur (non inverseur, \(V_{réf}\) sur (−)) donne \(v_s=+V_{sat}\) quand \(e>V_{réf}\). Le franchissement de \(V_{réf}\) à la montée a lieu en :
\[ t_{montée}=\frac{T(E_m+V_{réf})}{4E_m} \]Le temps passé au-dessus de \(V_{réf}\) pendant la montée (de \(t_{montée}\) à \(T/2\)) vaut :
\[ \frac{T}{2}-t_{montée}=\frac{T}{2}-\frac{T(E_m+V_{réf})}{4E_m}=\frac{T(E_m-V_{réf})}{4E_m} \]Par symétrie du triangle, la redescente (de \(T/2\) à \(T\)) passe au-dessus de \(V_{réf}\) pendant exactement le même temps \(\dfrac{T(E_m-V_{réf})}{4E_m}\) (portion miroir autour du maximum). Le temps total au-dessus de \(V_{réf}\) par période vaut donc :
\[ t_{haut}=2\times\frac{T(E_m-V_{réf})}{4E_m}=\frac{T(E_m-V_{réf})}{2E_m} \] \[ \boxed{\ \alpha=\frac{t_{haut}}{T}=\frac{1}{2}\Big(1-\frac{V_{réf}}{E_m}\Big)\ } \]Vérification : si \(V_{réf}=0\), \(\alpha=50\%\) (seuil au centre, créneau symétrique) — cohérent. Si \(V_{réf}\to E_m\), \(\alpha\to0\) (seuil au sommet, presque jamais dépassé) — cohérent.
b) Application numérique. Pour \(\alpha=20\%=0{,}2\) et \(E_m=10\) V :
\[ 0{,}2=\frac12\Big(1-\frac{V_{réf}}{10}\Big)\ \Longrightarrow\ \frac{V_{réf}}{10}=1-0{,}4=0{,}6 \ \Longrightarrow\ V_{réf}=6{,}0\text{ V} \]Pont diviseur : \(V_{réf}\) est prélevée aux bornes de \(R=100\ \Omega\), en série avec \(R_{var}\) entre \(V_{réf}\) et \(V_{CC}=+15\) V :
\[ V_{réf}=V_{CC}\cdot\frac{R}{R+R_{var}}\ \Longrightarrow\ R+R_{var}=V_{CC}\cdot\frac{R}{V_{réf}} =15\times\frac{100}{6{,}0}=250\ \Omega \]c) Variation de \(\alpha\) avec \(V_{réf}\). D'après la relation de a), \(\alpha=\tfrac12-\tfrac{V_{réf}}{2E_m}\) est une fonction affine décroissante de \(V_{réf}\) : \(\alpha=50\%\) pour \(V_{réf}=0\), \(\alpha\to0\) quand \(V_{réf}\to E_m\).
On veut réaliser un montage comparateur à hystérésis inverseur symétrique (§1.3), avec les deux résistances disponibles au labo (\(R=100\ \Omega\) fixe et \(R_{var}\) réglable), de manière à observer un basculement à \(\pm3\) V (avec \(V_{sat}=15\) V). a) Calculer la valeur de \(R_{var}\) nécessaire. b) Discuter de l'effet d'une variation de \(R_{var}\) sur le cycle d'hystérésis. c) Est-il pertinent de discuter d'un rapport cyclique pour ce montage ?
a) D'après la Question 4 (§1.3), les basculements ont lieu pour \(v_e=\pm\dfrac{R_1}{R_1+R_2}V_{sat}\). On veut ce seuil égal à \(3\) V avec \(V_{sat}=15\) V :
\[ \frac{R_1}{R_1+R_2}=\frac{3}{15}=\frac15\ \Longrightarrow\ R_1+R_2=5R_1\ \Longrightarrow\ R_2=4R_1 \]b) Le seuil vaut \(\beta'V_{sat}=\dfrac{R_1}{R_1+R_2}V_{sat}\) avec \(R_1=100\ \Omega\) fixe et \(R_2=R_{var}\) :
- Si \(R_{var}\) augmente : \(\beta'=\dfrac{100}{100+R_{var}}\) diminue ⟹ le seuil se rapproche de \(0\) ⟹ cycle d'hystérésis plus étroit.
- Si \(R_{var}\to0\) : \(\beta'\to1\), seuil \(\to V_{sat}=15\) V ⟹ cycle le plus large possible.
- Si \(R_{var}\to\infty\) (rétroaction quasiment coupée) : \(\beta'\to0\), seuil \(\to0\) ⟹ l'hystérésis disparaît, le montage se comporte comme un comparateur simple inverseur (Exercice 1a).
c) Le signal d'entrée utilisé (comme au §1 du TP) est une sinusoïde symétrique, et le cycle d'hystérésis dimensionné ici est lui aussi symétrique (\(\pm3\) V). Par symétrie du montage, le temps passé en saturation haute est nécessairement égal au temps passé en saturation basse.
3. Activité du Ch4 — Stabilité des montages avec ALI (corrigé intégral)
Activité du 01/10/2026 (D. Courtois, AEM2 P2030 S3). Objectif : déterminer la stabilité d'un montage à ALI avec trois outils : (1) le modèle de gain dynamique \(\underline{A_d}\) quand il y a de la rétroaction sur les deux entrées, (2) le modèle de gain infini, (3) un gain constant \(G\).
- Modèle \(\underline{A_d}=\dfrac{\mu_0}{1+j\omega\tau}\) (\(\mu_0\approx2\times10^5\), \(\tau>0\)), ALI supposé en régime linéaire : \(\underline s=\underline{A_d}\,\underline\varepsilon\) avec \(\underline\varepsilon\neq0\).
- Exprimer \(v_+\) et \(v_-\) en fonction de \(\underline e\) et \(\underline s\) (diviseur de tension, ou Millman/superposition), puis \(\underline\varepsilon=v_+-v_-\).
- Injecter dans \(\underline s(1+j\omega\tau)=\mu_0\underline\varepsilon\) et mettre sous la forme \(\underline H=\dfrac{N}{a_0+a_1\,j\omega}\) (dénominateur de degré 1).
- Stable ssi \(a_0\) et \(a_1\) sont de même signe (équation différentielle \(a_1\dot s+a_0 s=\dots\) : solution homogène \(e^{-a_0t/a_1}\), qui décroît ssi \(a_0/a_1>0\)). Sinon instable : l'ALI sort du régime linéaire et sature.
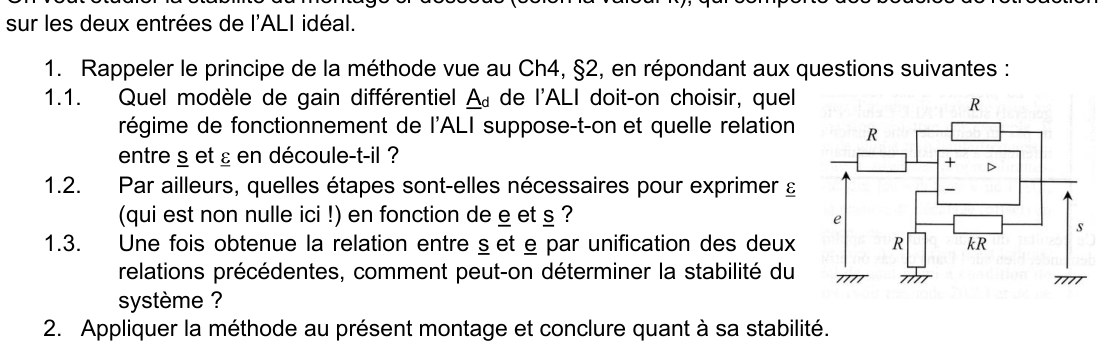
Question 1.1 — Modèle, régime et relation entre \(\underline s\) et \(\underline\varepsilon\)
Comme \(\varepsilon\neq0\) ici, on ne peut pas utiliser le modèle de gain infini. On choisit le modèle de gain différentiel dynamique (passe-bas du premier ordre) :
\[ \underline{A_d}(j\omega)=\frac{\mu_0}{1+j\omega\tau} \]On suppose le régime linéaire (c'est la seule situation où \(\underline{A_d}\) a un sens), d'où :
Question 1.2 — Étapes pour exprimer \(\underline\varepsilon\) en fonction de \(\underline e\) et \(\underline s\)
- Définition : \(\underline\varepsilon=\underline v_+-\underline v_-\).
- Calculer \(\underline v_+\) en fonction de \(\underline e\) et \(\underline s\) (deux résistances sur la borne (+), courant d'entrée de l'ALI nul : théorème de Millman ou superposition).
- Calculer \(\underline v_-\) en fonction de \(\underline s\) (diviseur de tension sur la borne (−), car l'entrée \(e\) n'y est pas reliée).
- Faire la différence.
Question 1.3 — Comment conclure sur la stabilité ?
On remplace \(\underline\varepsilon\) dans \(\underline s(1+j\omega\tau)=\mu_0\underline\varepsilon\), on isole \(\underline s\) et on obtient \(\underline H=\underline s/\underline e\) avec un dénominateur du premier ordre \(a_0+a_1j\omega\). Le système est stable ssi \(a_0\) et \(a_1\) sont de même signe (voir encart ci-dessus).
Question 2 — Application au montage
Cadre. Résistances : \(R\) entre \(e\) et (+) ; \(R\) entre \(s\) et (+) ; \(R\) entre (−) et la masse ; \(kR\) entre \(s\) et (−). Courants d'entrée de l'ALI nuls. On note \(k>0\).
Tension \(v_+\) (Millman, ou deux résistances égales entre \(e\) et \(s\)) :
\[ \underline v_+=\frac{\dfrac{\underline e}{R}+\dfrac{\underline s}{R}}{\dfrac1R+\dfrac1R}=\frac{\underline e+\underline s}{2} \]Tension \(v_-\) (diviseur entre \(kR\) côté \(s\) et \(R\) côté masse) :
\[ \underline v_-=\underline s\,\frac{R}{R+kR}=\frac{\underline s}{1+k} \]Erreur de l'ALI :
\[ \underline\varepsilon=\underline v_+-\underline v_-=\frac{\underline e}{2}+\underline s\Big(\frac12-\frac1{1+k}\Big) =\frac{\underline e}{2}+\underline s\,\frac{k-1}{2(k+1)} \]Unification avec \(\underline s(1+j\omega\tau)=\mu_0\underline\varepsilon\) :
\[ \underline s\,(1+j\omega\tau)=\frac{\mu_0}{2}\underline e+\mu_0\frac{k-1}{2(k+1)}\,\underline s \ \Longrightarrow\ \underline s\Big(1-\mu_0\frac{k-1}{2(k+1)}+j\omega\tau\Big)=\frac{\mu_0}{2}\underline e \] \[ \boxed{\ \underline H=\frac{\underline s}{\underline e}=\frac{\mu_0/2}{\,1-\mu_0\dfrac{k-1}{2(k+1)}+j\omega\tau\,}\ } \]Ici \(a_1=\tau>0\) toujours. La stabilité est donc équivalente à \(a_0>0\) :
\[ 1-\mu_0\frac{k-1}{2(k+1)}>0\iff 2(k+1)>\mu_0(k-1)\iff k(\mu_0-2)<\mu_0+2 \iff k<\frac{\mu_0+2}{\mu_0-2}\simeq1+\frac{4}{\mu_0} \]Application numérique (\(\mu_0=2\times10^5\)) : \(\dfrac{\mu_0+2}{\mu_0-2}=1{,}00002\).
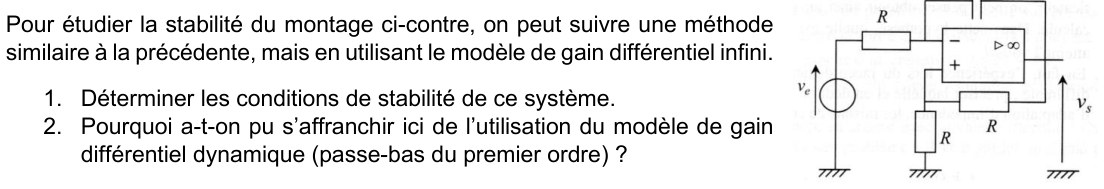
Question 1 — Conditions de stabilité
Cadre. \(v_e\) alimente \(R\) vers (−) ; un condensateur \(C\) relie (−) à la sortie \(s\) ; sur (+) un pont de deux résistances \(R\) (une vers la masse, une vers \(s\)). Courants d'entrée nuls. On note \(\theta=RC\). Avec le modèle de gain infini, en régime linéaire : \(\varepsilon=0\), soit \(v_+=v_-\).
Tension \(v_+\) (diviseur de deux \(R\) égales) : \(v_+=\dfrac{v_s}{2}\), donc \(v_-=\dfrac{v_s}{2}\).
Loi des nœuds en (−) (courant d'entrée nul : le courant dans \(R\) traverse \(C\)) :
\[ \frac{v_e-v_-}{R}=C\,\frac{d(v_--v_s)}{dt} \ \Longrightarrow\ \frac{v_e-\frac{v_s}{2}}{R}=C\,\frac{d}{dt}\Big(\frac{v_s}{2}-v_s\Big)=-\frac{C}{2}\frac{dv_s}{dt} \]On multiplie par \(2R\) :
\[ 2v_e-v_s=-RC\,\frac{dv_s}{dt}\ \Longrightarrow\ \boxed{\ RC\,\frac{dv_s}{dt}-v_s=-2v_e\ } \]En complexes : \(v_s(j\omega RC-1)=-2v_e\), soit \(\underline H=\dfrac{2}{1-j\omega RC}\). Dénominateur \(a_0+a_1j\omega\) avec \(a_0=1>0\) et \(a_1=-RC<0\) : signes opposés.
Solution homogène : \(v_s=A\,e^{t/RC}\), qui diverge (exposant positif).
Question 2 — Pourquoi se passer du modèle de gain dynamique ?
Si on garde \(\underline{A_d}\) (avec \(\varepsilon\neq0\)) :
\[ \underline\varepsilon=\frac{\underline s}{2}-\frac{\underline e+j\omega\theta\,\underline s}{1+j\omega\theta} =\frac{\underline s\,(1-j\omega\theta)/2-\underline e}{1+j\omega\theta} \](\(v_-\) : diviseur entre \(R\) et \(C\), \(v_-=\dfrac{e+j\omega\theta\,s}{1+j\omega\theta}\)). Avec \(\underline s(1+j\omega\tau)=\mu_0\underline\varepsilon\), le dénominateur de \(\underline H\) devient, en posant \(p=j\omega\) :
\[ \tau\theta\,p^2+\Big(\tau+\theta+\frac{\mu_0\theta}{2}\Big)p+\Big(1-\frac{\mu_0}{2}\Big) \]Le terme constant est négatif (\(\mu_0\gg2\)), les autres positifs : il y a changement de signe, donc au moins un pôle à partie réelle positive. Les racines valent approximativement \(p\simeq+\dfrac1{RC}\) (instable, lent) et \(p\simeq-\dfrac{\mu_0}{2\tau}\) (stable, très rapide, hors bande utile).
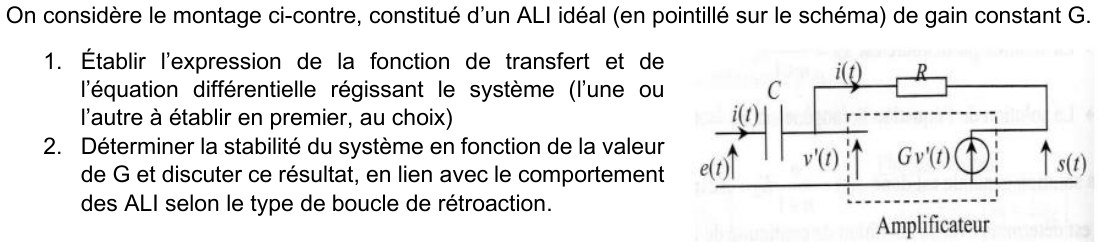
Lecture du schéma. \(e(t)\) attaque le condensateur \(C\) ; le nœud suivant a la tension \(v'(t)\) par rapport à la masse. L'amplificateur idéal (en pointillé) a une entrée \(v'\) sans courant d'entrée et une sortie \(s=G\,v'\) (source de tension commandée de gain constant \(G\)) ; \(R\) relie le nœud \(v'\) à la sortie. Le même courant \(i(t)\) traverse \(C\) puis \(R\). L'entrée \(v'\) est donc la borne (+) d'un ALI dont la sortie est rebouclée sur (+) par \(R\) : rétroaction positive.
Question 1 — Fonction de transfert et équation différentielle
Lois utilisées. Condensateur : \(i=C\dfrac{d(e-v')}{dt}\). Résistance : \(i=\dfrac{v'-s}{R}\) (\(i\) va de \(v'\) vers \(s\), flèche du schéma). Amplificateur : \(s=G\,v'\).
Égalité des deux expressions de \(i\), avec \(s=Gv'\) :
\[ C\frac{de}{dt}-C\frac{dv'}{dt}=\frac{v'(1-G)}{R} \ \Longrightarrow\ RC\frac{dv'}{dt}+(1-G)\,v'=RC\frac{de}{dt} \]On multiplie par \(G\) (\(s=Gv'\)) :
\[ \boxed{\ RC\,\frac{ds}{dt}+(1-G)\,s=G\,RC\,\frac{de}{dt}\ } \]En complexes (\(\dfrac{d}{dt}\to j\omega\)) :
\[ \boxed{\ \underline H=\frac{\underline s}{\underline e}=\frac{G\,j\omega RC}{(1-G)+j\omega RC}\ } \]Forme canonique (\(G<1\)) : avec \(\omega_c=\dfrac{1-G}{RC}\), \(\underline H=G\,\dfrac{j\omega/\omega_c}{1+j\omega/\omega_c}\) : filtre passe-haut du premier ordre, de gain haute fréquence \(G\) et de pulsation de coupure \(\omega_c\).
Vérification dimensionnelle. \(RC\) est un temps (s) ; \(G\) est sans unité ; les trois termes de l'équation sont des tensions ✓. Cas \(G=0\) : \(s=0\), donc \(H=0\) ✓ (formule : numérateur nul).
Question 2 — Stabilité en fonction de \(G\)
Dénominateur : \(a_0=1-G\), \(a_1=RC>0\). Stable ssi \(a_0\) et \(a_1\) de même signe, soit \(1-G>0\) (solution homogène \(s=A\,e^{-(1-G)t/RC}\)).
Discussion avec le comportement des ALI.
- La boucle ci-dessus est positive (retour de \(s\) sur l'entrée « + » de l'amplificateur de gain \(G\)). Plus \(G\) est grand, plus la réinjection est forte : au-delà de \(G=1\), le gain de boucle dépasse l'unité et le système diverge.
- Un vrai ALI a \(\mu_0\approx2\times10^5\gg1\) : le critère \(G<1\) n'est jamais satisfait. On retrouve le résultat du cours : une rétroaction sur (+) rend le montage instable ⟹ régime saturé (comparateur à hystérésis, Ex. 2 de ce chapitre).
- Si la boucle était sur l'entrée inverseuse (\(s=-Gv'\)), l'équation deviendrait \(RC\,\dot s+(1+G)s=-G\,RC\,\dot e\) : \(a_0=1+G>0\), stable pour tout \(G>0\). C'est la rétroaction négative : régime linéaire.
📂 Documents donnés
Fichiers originaux du cours et du TP, déjà présents dans ce dossier. Cliquez pour ouvrir.
Cursus AM2 · P2030 · Semestre 3 · Partie Électronique, D. Courtois, Cours4 du 24/09/2026 et TP4 du 30/09/2026. Ce chapitre prolonge le Ch3 — ALI en régime linéaire : mêmes notations (\(\varepsilon\), \(v_+\), \(v_-\), \(V_{sat}\)), même règle de régime (rétroaction exclusive sur (−) ⟹ linéaire), désormais appliquée au cas où cette règle n'est pas respectée.